- 课程主讲:闫令琪 (Lingqi Yan) | UCSB
- B站课程链接:https://www.bilibili.com/video/BV1X7411F744
- 本章对应课件:第 13 讲(Ray Tracing 1: Whitted-Style Ray Tracing)、第 14 讲(Ray Tracing 2: Acceleration & Radiometry)、第 15 讲(Light Transport & Global Illumination)、第 16 讲(Ray Tracing 4: Monte Carlo, Path Tracing)
说明:光线追踪是 GAMES101 中篇幅最大的一块内容,跨越第 13-18 讲。本文覆盖第 13-16 讲 —— 从 Whitted-Style 光线追踪、求交与加速结构,到辐射度量学、渲染方程,最终走到路径追踪。第 17 讲的材质与外观、第 18 讲的高级渲染主题另开两篇。
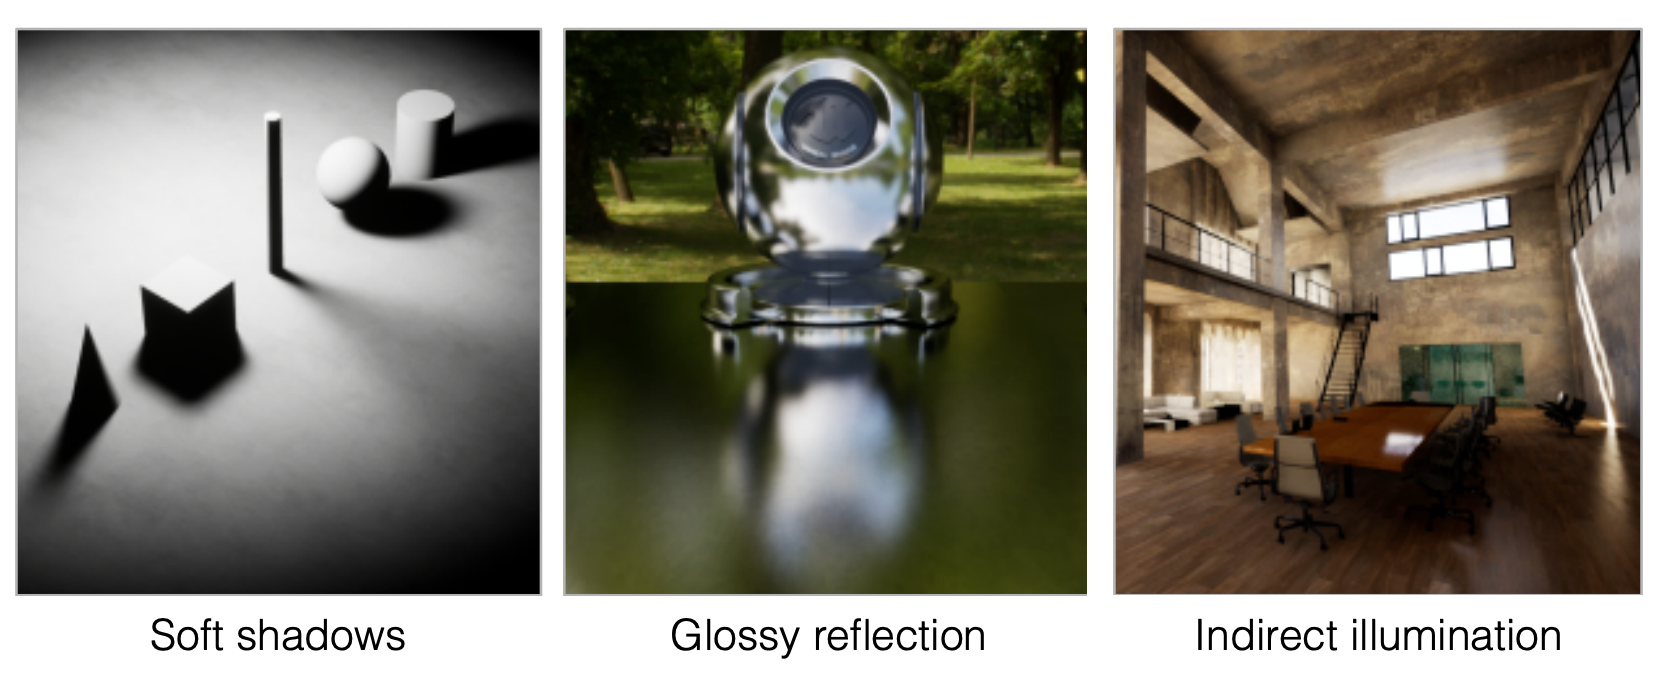
光线追踪 (Ray Tracing) 是图形学中一种通过模拟光线传播路径来生成图像的渲染技术。与光栅化相比,光线追踪能够准确地模拟全局光照效果(如反射、折射、软阴影、间接光照等),是离线渲染(电影、动画)的核心技术。
1 为什么需要光线追踪
光栅化的局限性
光栅化是一种快速的渲染技术,但在处理全局效果方面存在明显不足:
| 效果 | 光栅化能否处理 | 说明 |
|---|---|---|
| 软阴影 | 困难 | 需要计算半影区域 |
| 多次反弹光照 | 不能 | 光栅化主要处理直接光照 |
| 镜面反射 | 不能 | 需要追踪反射光线 |
| 折射 | 不能 | 需要追踪折射光线 |
| 环境光遮蔽 (AO) | 困难 | 需要几何体间的遮挡关系 |
| 全局光照 (GI) | 不能 | 需要模拟光的多次弹射 |
光线追踪的优缺点
| 特性 | 光栅化 | 光线追踪 |
|---|---|---|
| 速度 | 快(实时) | 慢(离线) |
| 质量 | 相对较低 | 高(物理准确) |
| 全局效果 | 难以处理 | 自然支持 |
| 应用 | 游戏、实时渲染 | 电影、动画(约 10K CPU 核心时/帧) |
光栅化的核心问题是:当光线弹射超过一次时,光栅化就难以正确处理。光线追踪通过递归地追踪光线路径来解决这个问题。
2 光线的基本概念
光线的三个假设
- 光沿直线传播(虽然物理上不完全正确)
- 光线之间不会相互碰撞(虽然物理上不完全正确)
- 光线从光源传播到眼睛(但物理规律在路径反转下不变 —— 可逆性)
射线理论 (Emission Theory of Vision)
历史上曾认为眼睛发射"感觉光线"到世界中。实际上,光从光源出发,经过多次反射/折射最终到达眼睛。由于光路的可逆性,我们可以从眼睛(相机)出发,反向追踪光线到光源。
3 光线投射 (Ray Casting)
光线投射由 Appel 于 1968 年提出,是光线追踪的最基础形式:
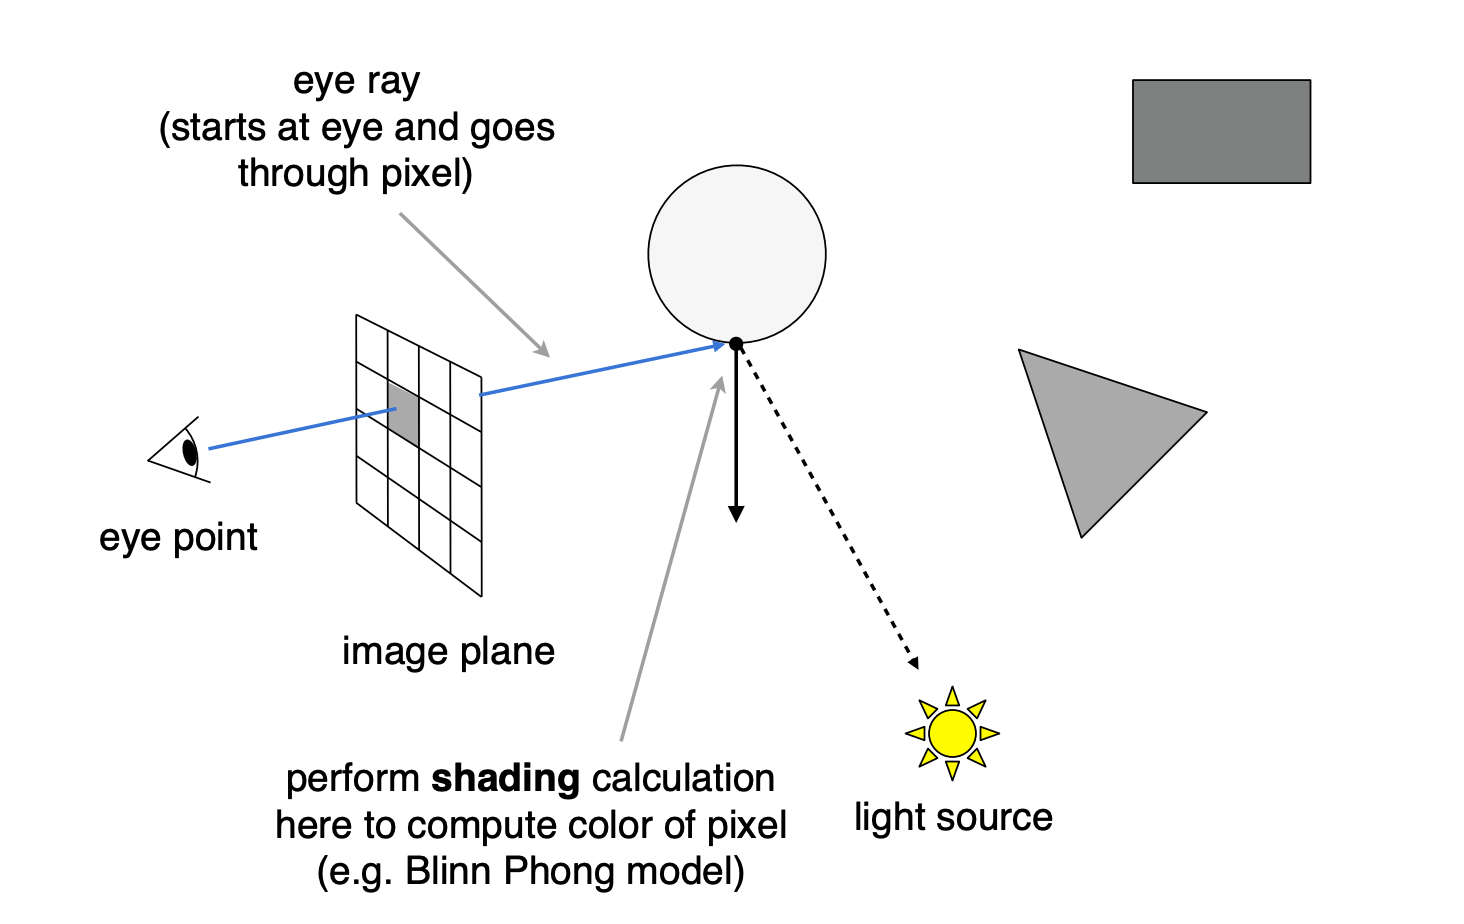
- 对每个像素,从相机发射一条光线(主光线 / 眼睛射线)
- 找到光线与场景中物体的最近交点
- 从交点向每个光源发射阴影光线,检查是否被遮挡
- 根据交点处的着色计算像素颜色(仅局部光照,不包含反射/折射)
针孔相机模型中的光线投射
相机(eye) → 像素 → 场景交点 → 光源
- 从相机出发,穿过每个像素中心发射一条光线
- 找到光线与场景的最近交点
- 从该交点向光源发射阴影光线,判断是否被遮挡
- 计算局部着色(如 Blinn-Phong 模型)
局限:只计算了直接光照,没有反射和折射(光线可以反射很多次,递归)。
4 Whitted-Style 光线追踪
核心思想
Whitted 于 1980 年提出递归光线追踪(“An improved illumination model for shaded display”),在 Ray Casting 基础上增加了递归追踪反射和折射光线的能力。
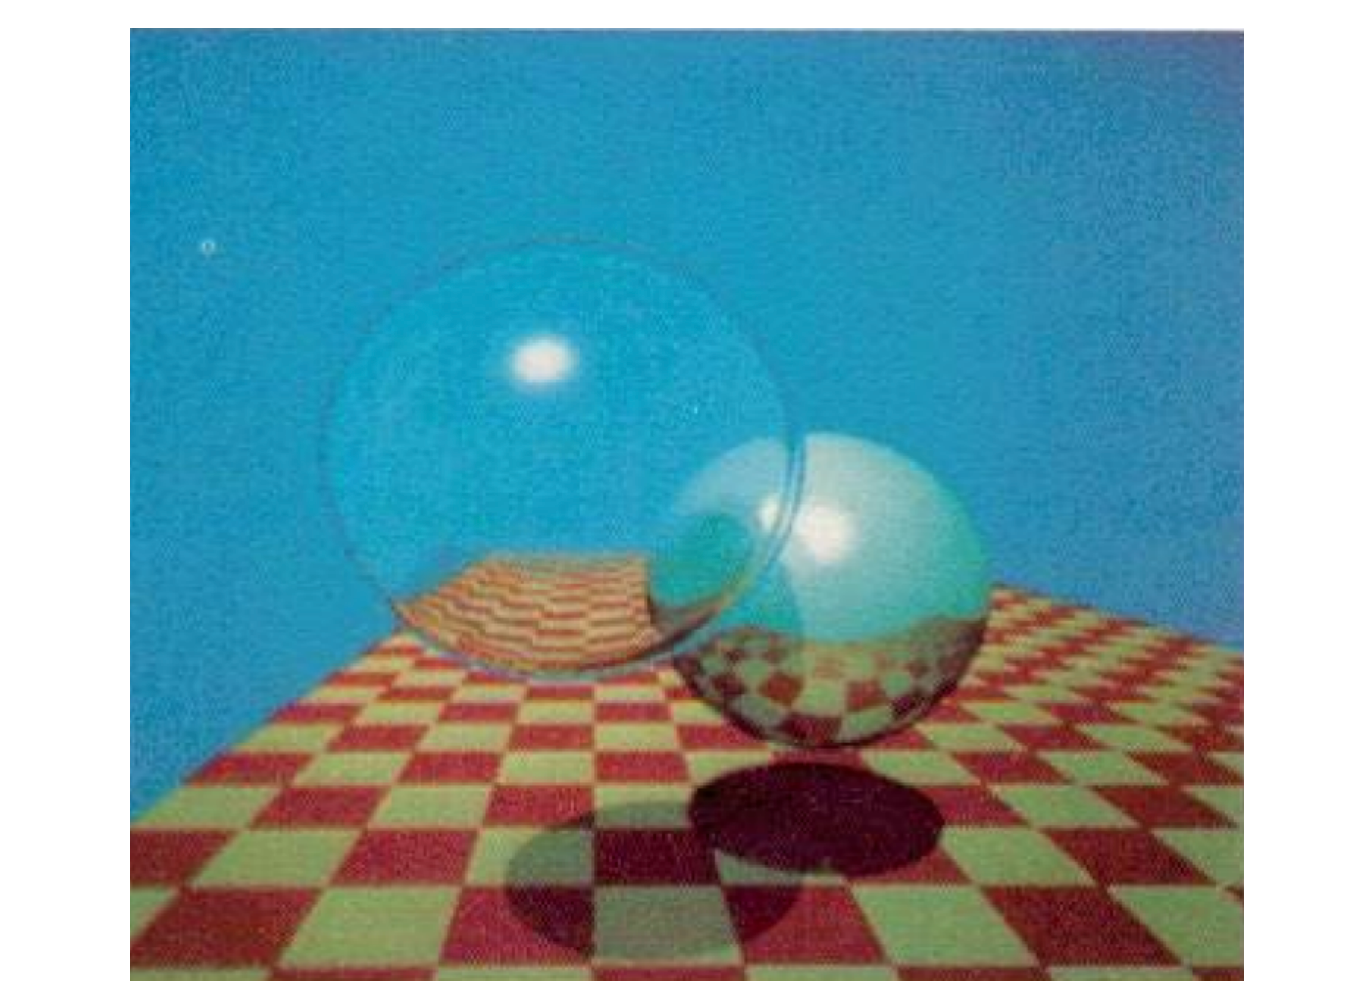
渲染耗时演进:Whitted 1979 年的经典图 “Spheres and Checkerboard”,在 VAX 11/780 (1979) 上渲染约需 74 分钟,PC (2006) 上约 6 秒,GPU (2012) 上约 1/30 秒。
算法流程
- 从相机发射主光线穿过像素
- 找到最近交点
- 在交点处计算直接光照(向光源发射阴影光线)
- 如果表面是镜面反射材质,递归地发射反射光线
- 如果表面是透明/折射材质,递归地发射折射光线
- 最终颜色 = 直接光照 + 反射贡献 + 折射贡献
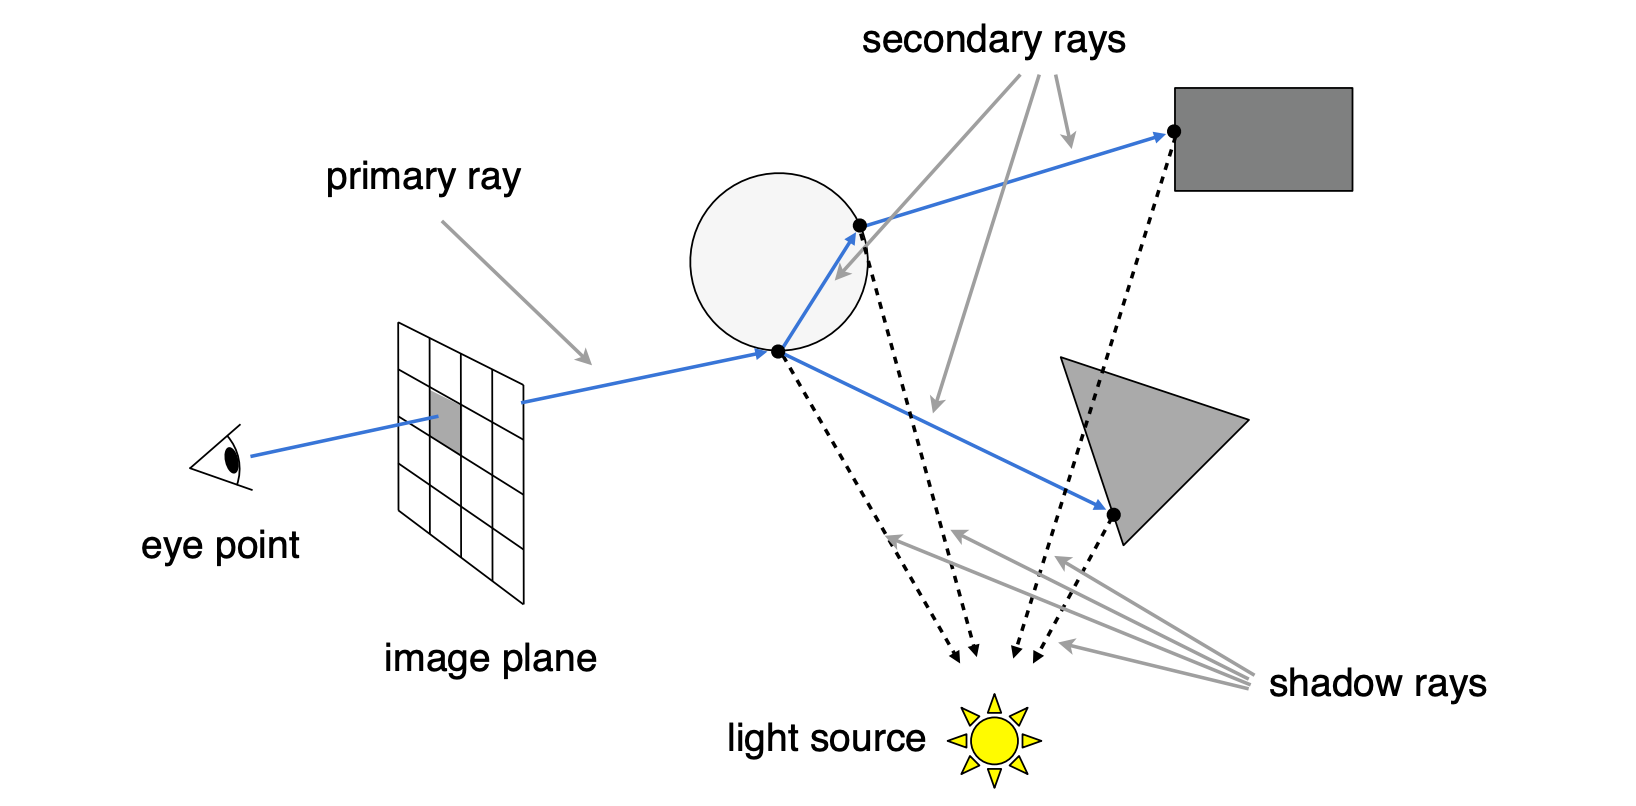
光线类型术语
| 术语 | 含义 |
|---|---|
| 主光线 (primary ray) | 从相机出发、穿过像素进入场景的光线 |
| 次级光线 (secondary rays) | 在交点处递归产生的反射光线(镜面反射)与折射光线(镜面透射) |
| 阴影光线 (shadow rays) | 从着色点射向光源、用于判断遮挡的光线 |
伪代码
trace(ray, depth):
    if depth > MAX_DEPTH:
        return BLACK

    hit = find_nearest_intersection(ray, scene)
    if not hit:
        return BACKGROUND_COLOR

    color = shade(hit)  // 直接光照

    if hit.material is reflective:
        reflect_ray = reflect(ray, hit.normal)
        color += kr * trace(reflect_ray, depth + 1)

    if hit.material is transparent:
        refract_ray = refract(ray, hit.normal, ior)
        color += kt * trace(refract_ray, depth + 1)

    return color
Whitted-Style 的问题
- 镜面材质:总是执行完美的镜面反射/折射,不适用于光泽 (glossy) 材质
- 漫反射表面:光线在漫反射表面停止弹射,丢失了漫反射间的间接光照
- 不是物理正确的:无法产生色彩渗透 (color bleeding) 等全局光照效果
这些问题将在后续的路径追踪 (Path Tracing) 中得到解决。
5 光线与表面求交
光线方程
光线由起点 (origin) $\vec{o}$ 和方向向量 (direction) $\vec{d}$(归一化)定义:
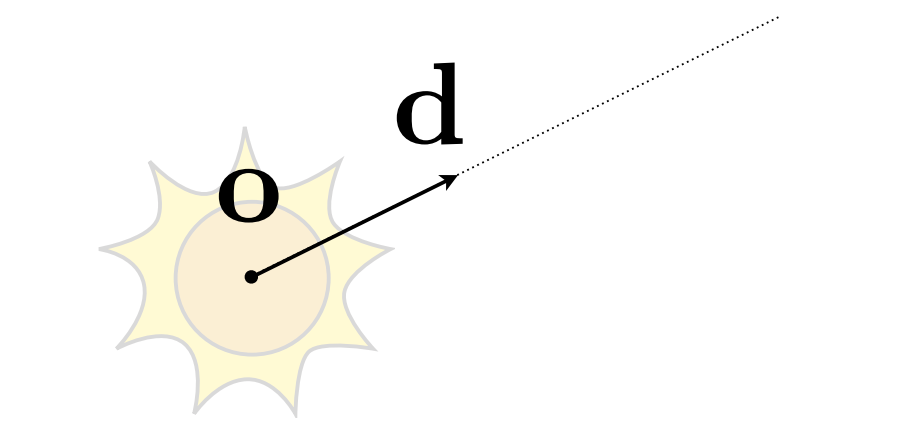
其中 $t$ 是沿光线方向的参数(“时间”)。
光线与球面求交
球面方程(中心 $\vec{c}$,半径 $R$):球面上的点 $\vec{p}$ 到球心的距离等于半径 $R$:
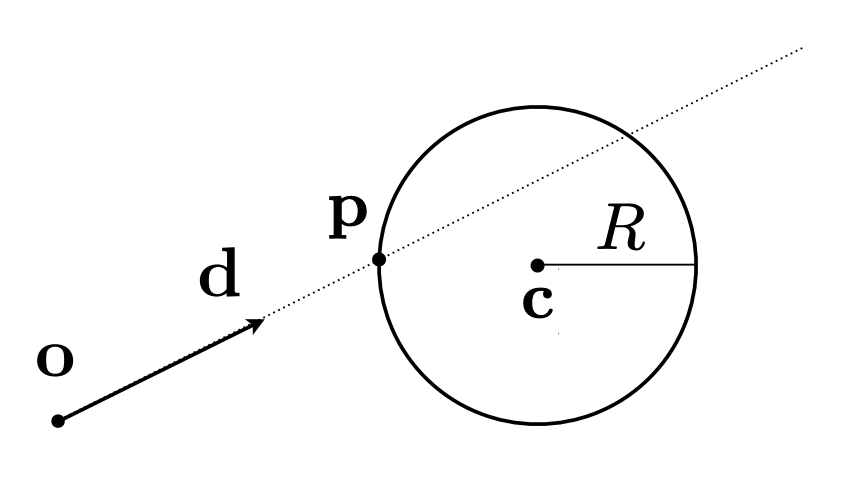
一个点既在光线上又在球上,就同时满足两个公式。把光线方程代入球面方程:
$$ (\vec{o} + t\vec{d} - \vec{c})^2 - R^2 = 0 $$展开后得到一个关于 $t$ 的一元二次方程 $at^2 + bt + c = 0$:
$$ a = \vec{d} \cdot \vec{d} $$$$ b = 2(\vec{o} - \vec{c}) \cdot \vec{d} $$$$ c = (\vec{o} - \vec{c}) \cdot (\vec{o} - \vec{c}) - R^2 $$求解:
$$ t = \frac{-b \pm \sqrt{b^2 - 4ac}}{2a} $$- 取最小的正实数解 $t$ 作为交点
- 若判别式 $b^2 - 4ac < 0$,光线与球面无交点
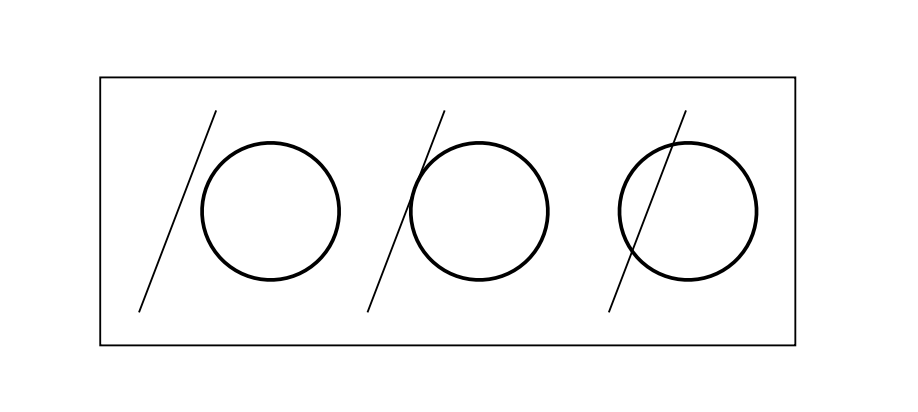
光线与隐式曲面求交
一般隐式曲面:$\vec{p} : f(\vec{p}) = 0$
将光线方程代入:$f(\vec{o} + t\vec{d}) = 0$
求解实数、正的根即可。
光线与平面求交
平面由法线 $\vec{N}$(垂直于平面的向量)与平面上一点 $\vec{p}'$ 定义:平面上任意一点 $\vec{p}$ 与 $\vec{p}'$ 的连线都躺在平面内,因此垂直于法线:
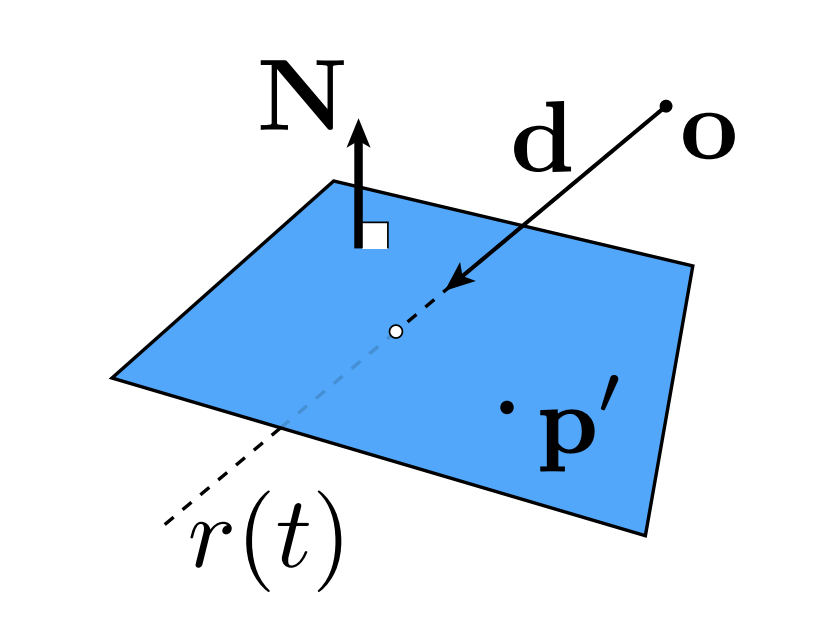
将光线方程代入:
$$ (\vec{o} + t\vec{d} - \vec{p}') \cdot \vec{N} = 0 $$展开后解得:
$$ t = \frac{(\vec{p}' - \vec{o}) \cdot \vec{N}}{\vec{d} \cdot \vec{N}} $$检查 $0 \leq t < \infty$。若 $\vec{d} \cdot \vec{N} = 0$,即光线方向垂直于法线(等价于光线平行于平面),分母为零,无交点(若起点又恰在平面上,则光线整条躺在平面内,同样没有唯一交点)。
辨析(垂直 vs 平行):法线 $\vec{N}$ 本身垂直于平面,因此"垂直于 $\vec{N}$ 的向量"恰好就是"躺在/平行于平面的向量"。平面方程 $(\vec{p} - \vec{p}') \cdot \vec{N} = 0$ 是用"连线垂直于法线"来筛选平面上的点;$\vec{d} \cdot \vec{N} = 0$ 则说明光线方向平行于平面、永远穿不过去 —— 两处点积为零是同一个几何条件,只是参照物(法线 / 平面)不同。
光线与三角形求交
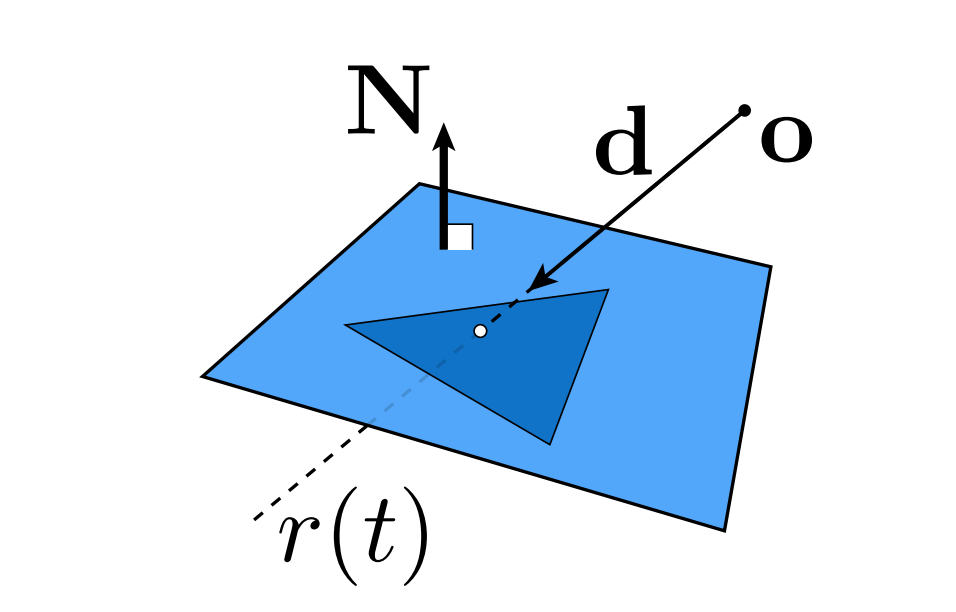
为什么需要:
- 渲染:可见性、阴影、光照
- 几何:内外测试
基本思路:三角形在平面内,因此分两步:
- 光线与三角形所在平面求交
- 判断交点是否在三角形内部(奇偶测试判断点是否在三角形内部)
Möller-Trumbore 算法
一种更快的直接判断光线是否穿过三角形的方法(适当了解),能够同时给出交点参数 $t$ 和重心坐标 $(b_1, b_2)$。
设三角形顶点为 $\vec{P}_0, \vec{P}_1, \vec{P}_2$,光线起点 $\vec{O}$,方向 $\vec{D}$:
$$ \vec{O} + t\vec{D} = (1 - b_1 - b_2)\vec{P}_0 + b_1\vec{P}_1 + b_2\vec{P}_2 $$定义辅助变量:
$$ \vec{E}_1 = \vec{P}_1 - \vec{P}_0, \quad \vec{E}_2 = \vec{P}_2 - \vec{P}_0 $$$$ \vec{S} = \vec{O} - \vec{P}_0, \quad \vec{S}_1 = \vec{D} \times \vec{E}_2, \quad \vec{S}_2 = \vec{S} \times \vec{E}_1 $$解为:
$$ \begin{pmatrix} t \\ b_1 \\ b_2 \end{pmatrix} = \frac{1}{\vec{S}_1 \cdot \vec{E}_1} \begin{pmatrix} \vec{S}_2 \cdot \vec{E}_2 \\ \vec{S}_1 \cdot \vec{S} \\ \vec{S}_2 \cdot \vec{D} \end{pmatrix} $$判断条件:
- $t \geq 0$:交点在光线上
- $b_1 \geq 0, \; b_2 \geq 0, \; 1 - b_1 - b_2 \geq 0$:交点在三角形内
计算代价:1 次除法、27 次乘法、17 次加法(来自 Möller-Trumbore 论文)。
6 光线追踪加速结构
性能问题
朴素方法:对每条光线测试与每个三角形的交点,找最近的交点。
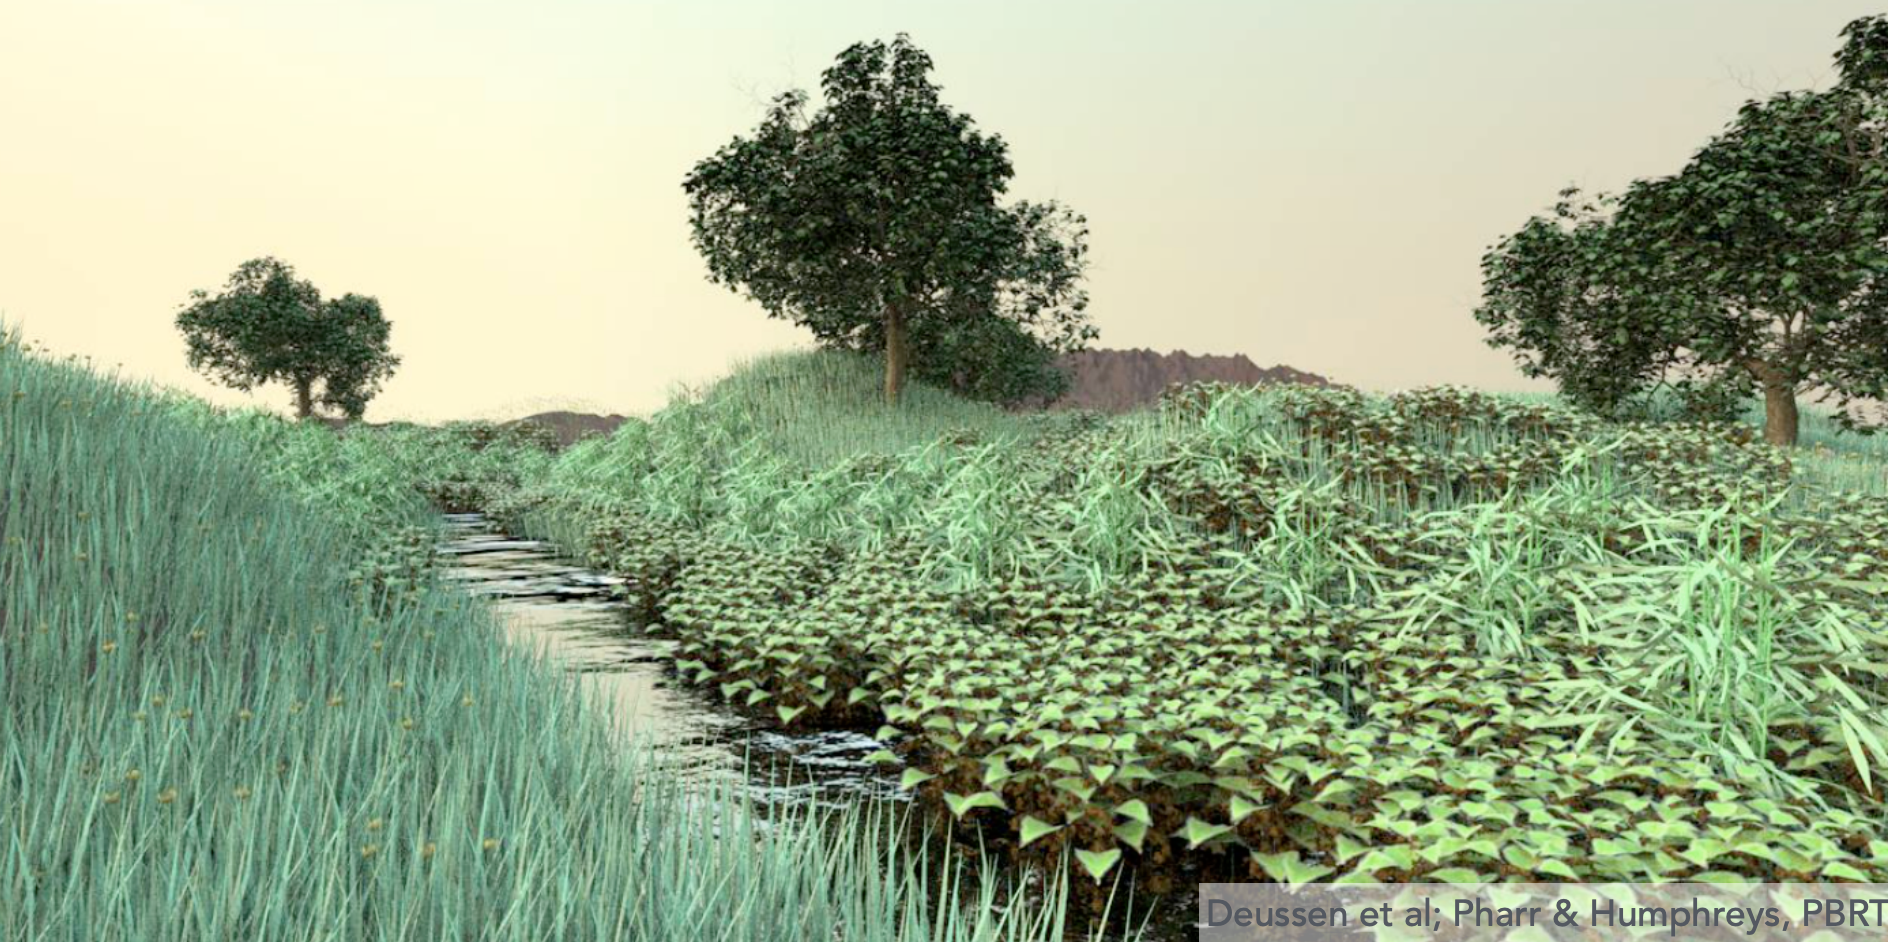
| 场景 | 三角形数量 |
|---|---|
| San Miguel | 10.7M |
| Plant Ecosystem | 20M |
朴素算法的复杂度约为:#像素 × #三角形 × #弹射次数,极其缓慢。
包围盒 (Bounding Volume)
核心思想:用简单的几何体(如盒子)包围复杂物体。如果光线不与包围盒相交,则一定不与内部物体相交,可以直接跳过。
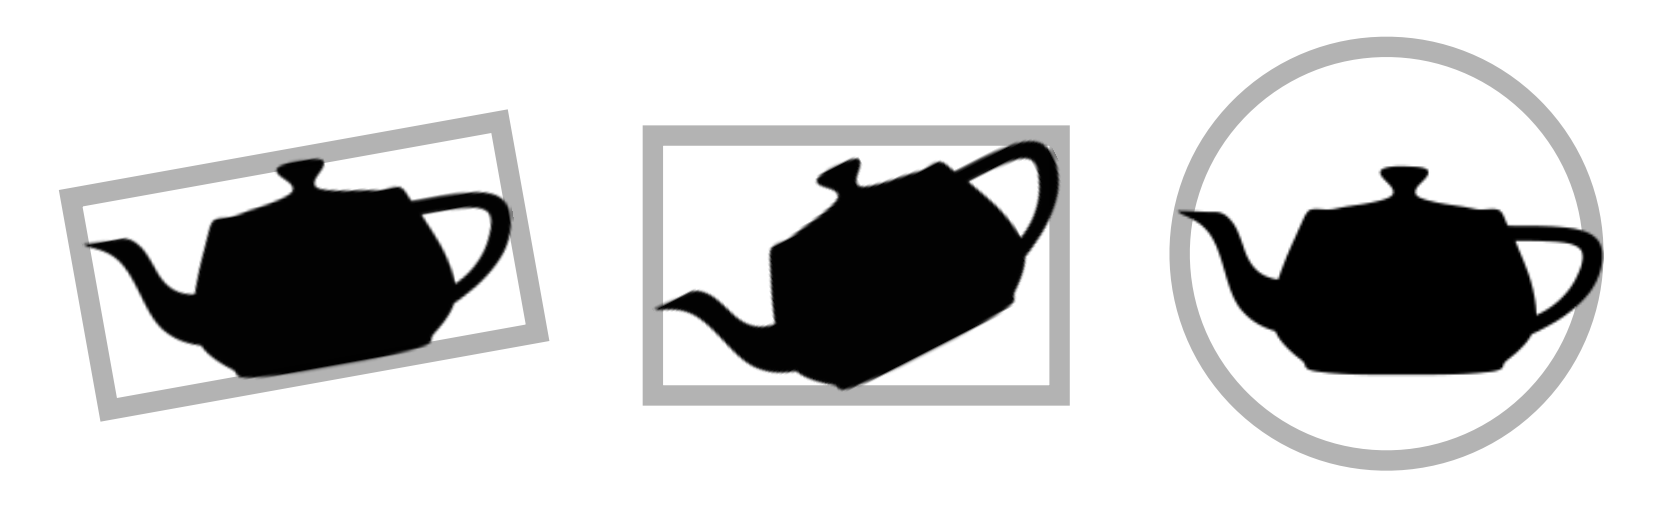
轴对齐包围盒 (AABB)
轴对齐包围盒 (Axis-Aligned Bounding Box, AABB):盒子的每个面都与 x、y、z 轴平行。
为什么用轴对齐:计算光线与轴对齐面的交点比一般平面快得多。
光线与 AABB 求交 (Slab Method)
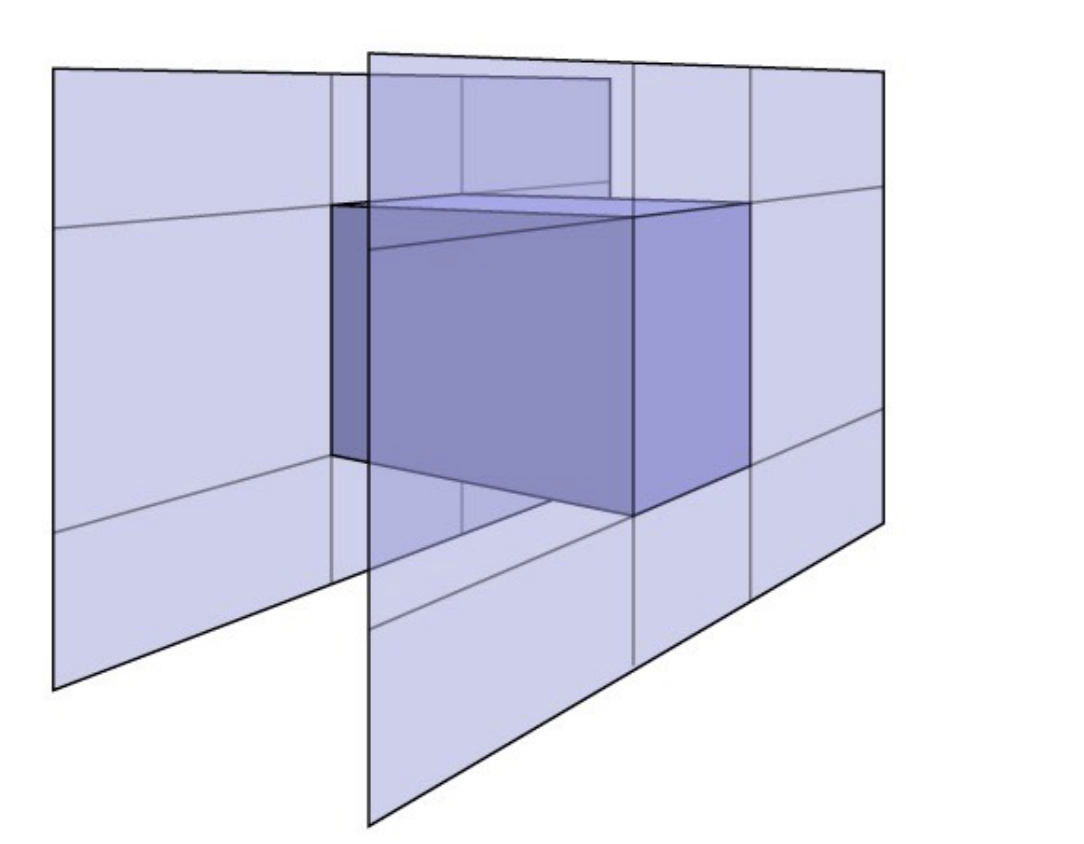
理解:3D 盒子 = 3 对平行平板 (slab) 的交集。
2D 示例(3D 同理):对每对 slab(x、y、z 方向各一对),计算光线进入和离开的 $t$ 值:
- 对每对 slab 计算 $t_{min}$ 和 $t_{max}$
- 3D 盒子的进入时间:$t_{enter} = \max\{t_{min}\}$(取所有方向 $t_{min}$ 的最大值)
- 3D 盒子的离开时间:$t_{exit} = \min\{t_{max}\}$(取所有方向 $t_{max}$ 的最小值)
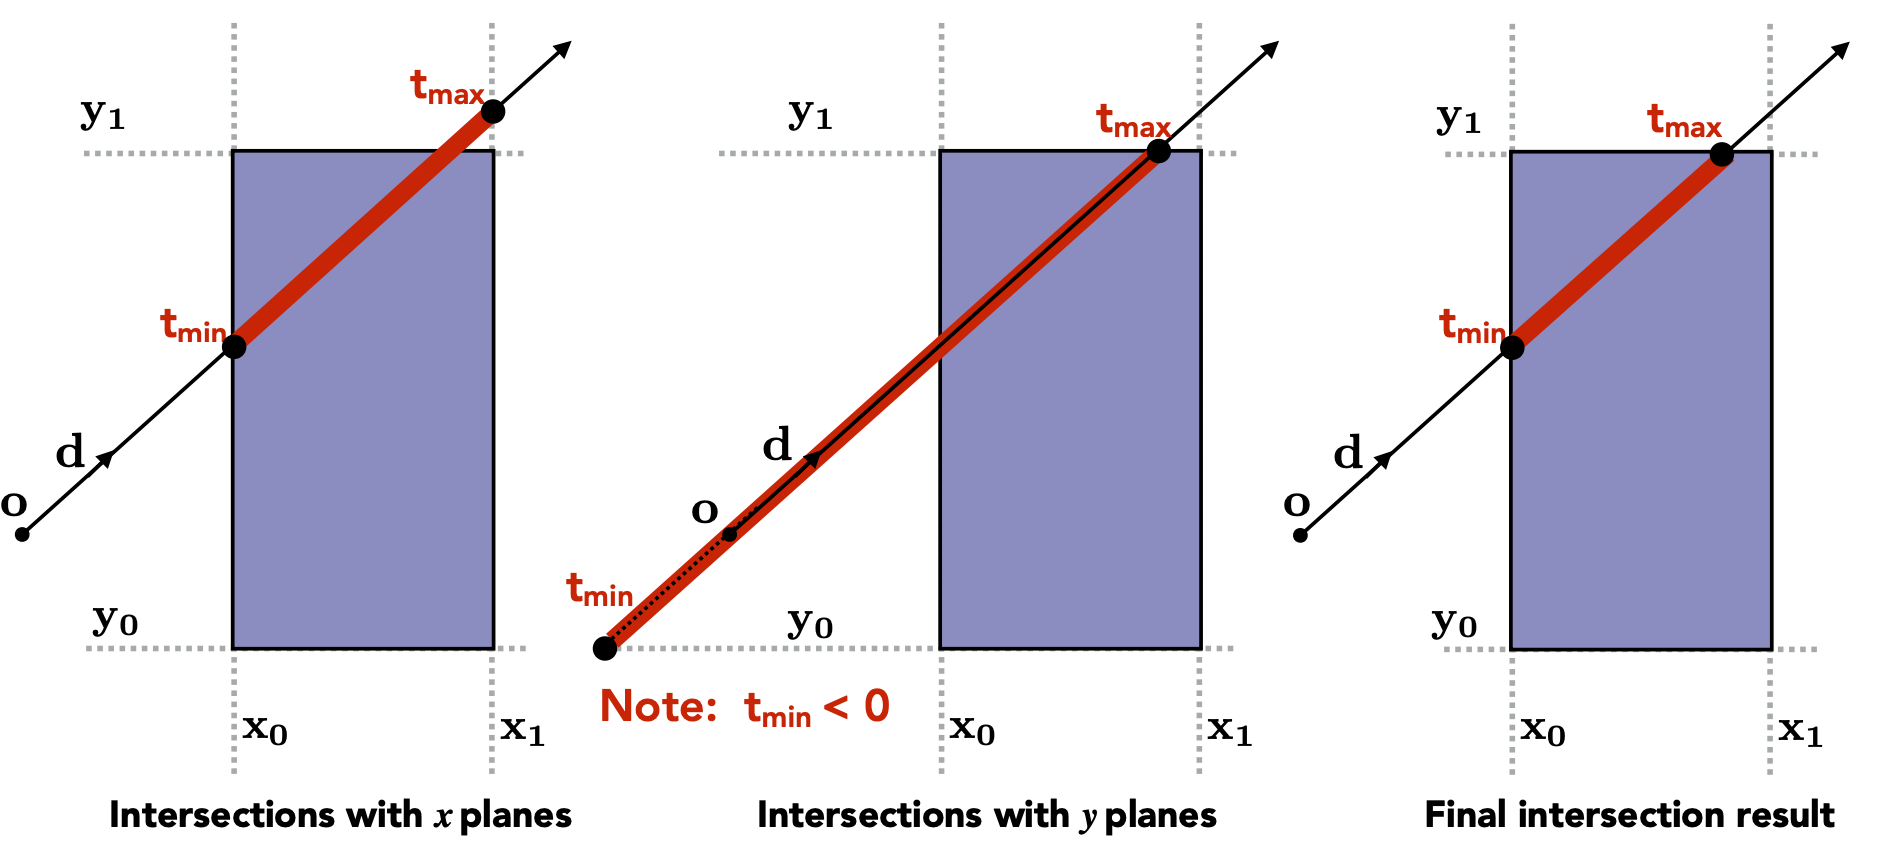
关键判断:
- 光线只有进入所有 slab 对后,才算进入盒子
- 光线只要离开任意一对 slab,就离开了盒子
- 若 $t_{enter} < t_{exit}$,光线在盒子内停留了一段时间,即有交点
额外检查(光线不是直线,需检查 $t$ 的正负):
| 情况 | 条件 | 结论 |
|---|---|---|
| $t_{exit} < 0$ | 盒子在光线后方 | 无交点 |
| $t_{exit} \geq 0$ 且 $t_{enter} < 0$ | 光线起点在盒子内 | 有交点 |
| 一般情况 | $t_{enter} < t_{exit}$ 且 $t_{exit} \geq 0$ | 有交点 |
总结:光线与 AABB 相交当且仅当:
$$ t_{enter} < t_{exit} \quad \text{且} \quad t_{exit} \geq 0 $$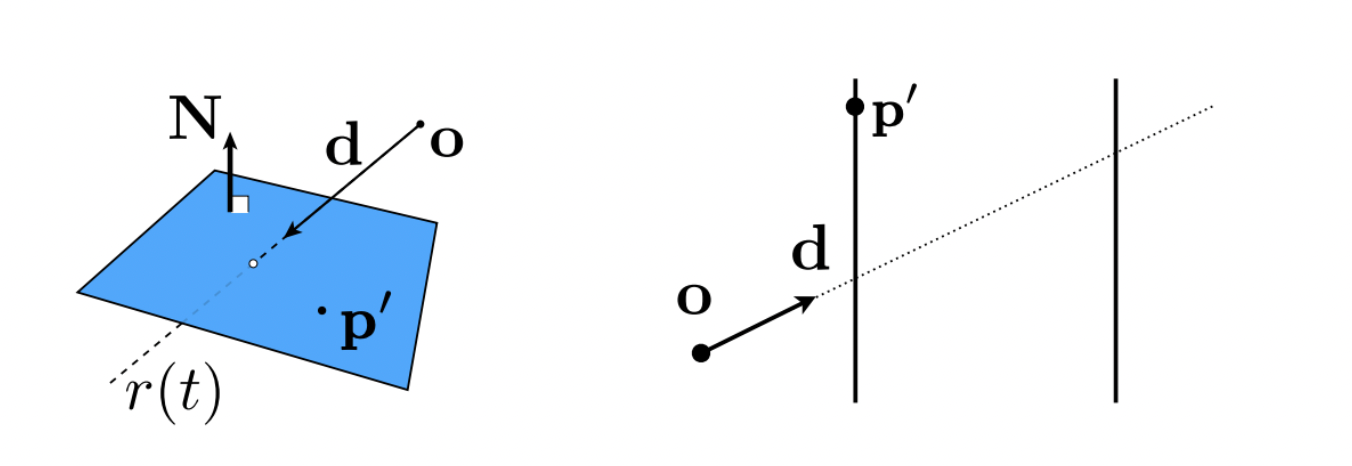
| 类型 | 计算公式 |
|---|---|
| 一般平面 | $t = \frac{(\vec{p}' - \vec{o}) \cdot \vec{N}}{\vec{d} \cdot \vec{N}}$ |
| 轴对齐面 | $t = \frac{p_x' - o_x}{d_x}$ |
7 空间划分与物体划分
上一节解决了"光线如何与单个包围盒求交",这一节要回答的是:如何利用包围盒,把"光线与整个场景求交"这件事加速。思路分两派 —— 划分空间,或者划分物体。
均匀空间划分 (Uniform Grids)
构建步骤:
- 计算场景包围盒
- 将包围盒划分为均匀网格
- 将每个物体存入其覆盖的网格单元中
光线遍历:
- 按光线穿过网格的顺序逐个检查网格(即 3D DDA 算法)
- 对每个网格单元内的物体进行相交测试
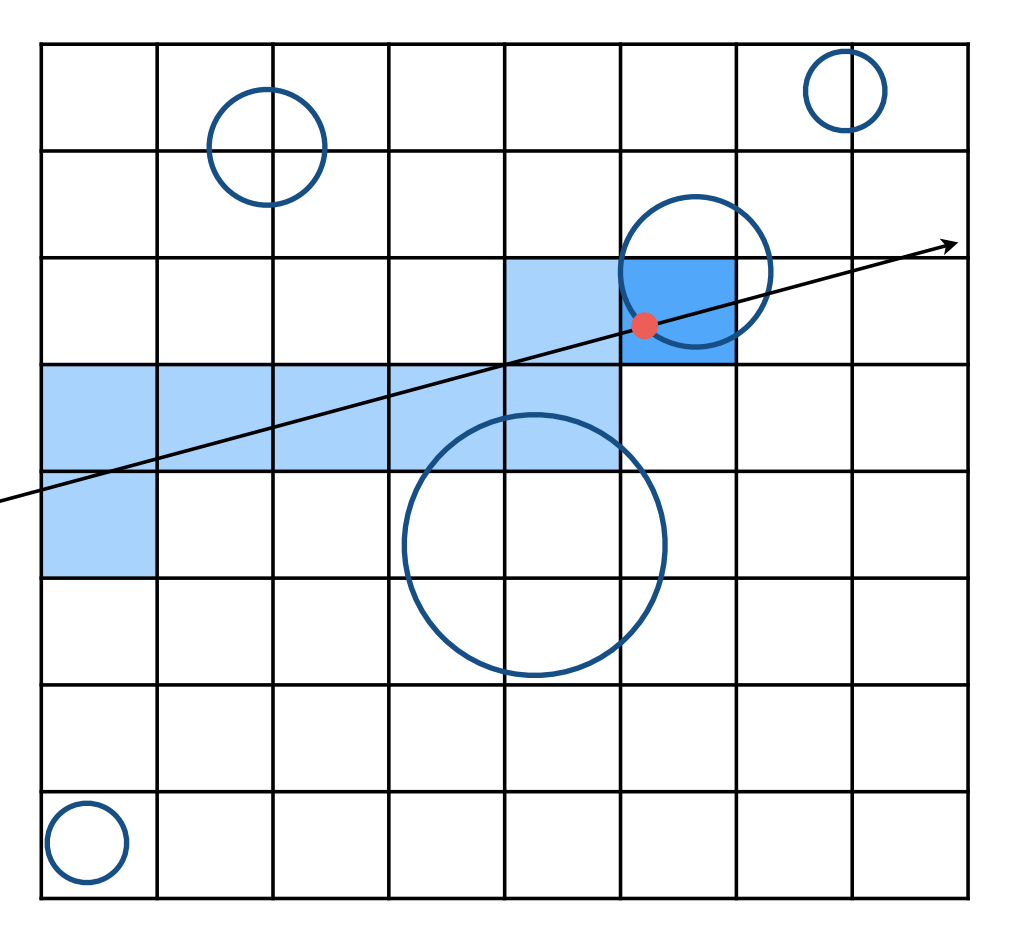
网格分辨率的两个极端:
- 单元格太少(极端:整个场景一个格子)→ 每条光线仍需测试所有物体,无加速效果
- 单元格太多 → 时间浪费在遍历网格本身上
因此采用启发式:
$$ \#\text{cells} = C \times \#\text{objs}, \quad C \approx 27 \text{(3D)} $$适用场景与不适用场景:
| 场景 | 效果 | 说明 |
|---|---|---|
| 物体大小和空间分布均匀 | 好 | 网格能有效跳过空白区域 |
| “体育场里的茶壶"问题 | 差 | 空间中物体分布极不均匀,大量网格为空 |
空间划分 (Spatial Partitioning)
将空间划分为不重叠的区域。常见方法:
| 方法 | 说明 |
|---|---|
| KD-Tree | 交替沿 x/y/z 轴用平面递归分割空间 |
| Oct-Tree | 递归地将空间分成 8 个子立方体(3D)/ 4 个子方形(2D) |
| BSP-Tree | 用任意平面递归分割空间(不限于轴对齐) |
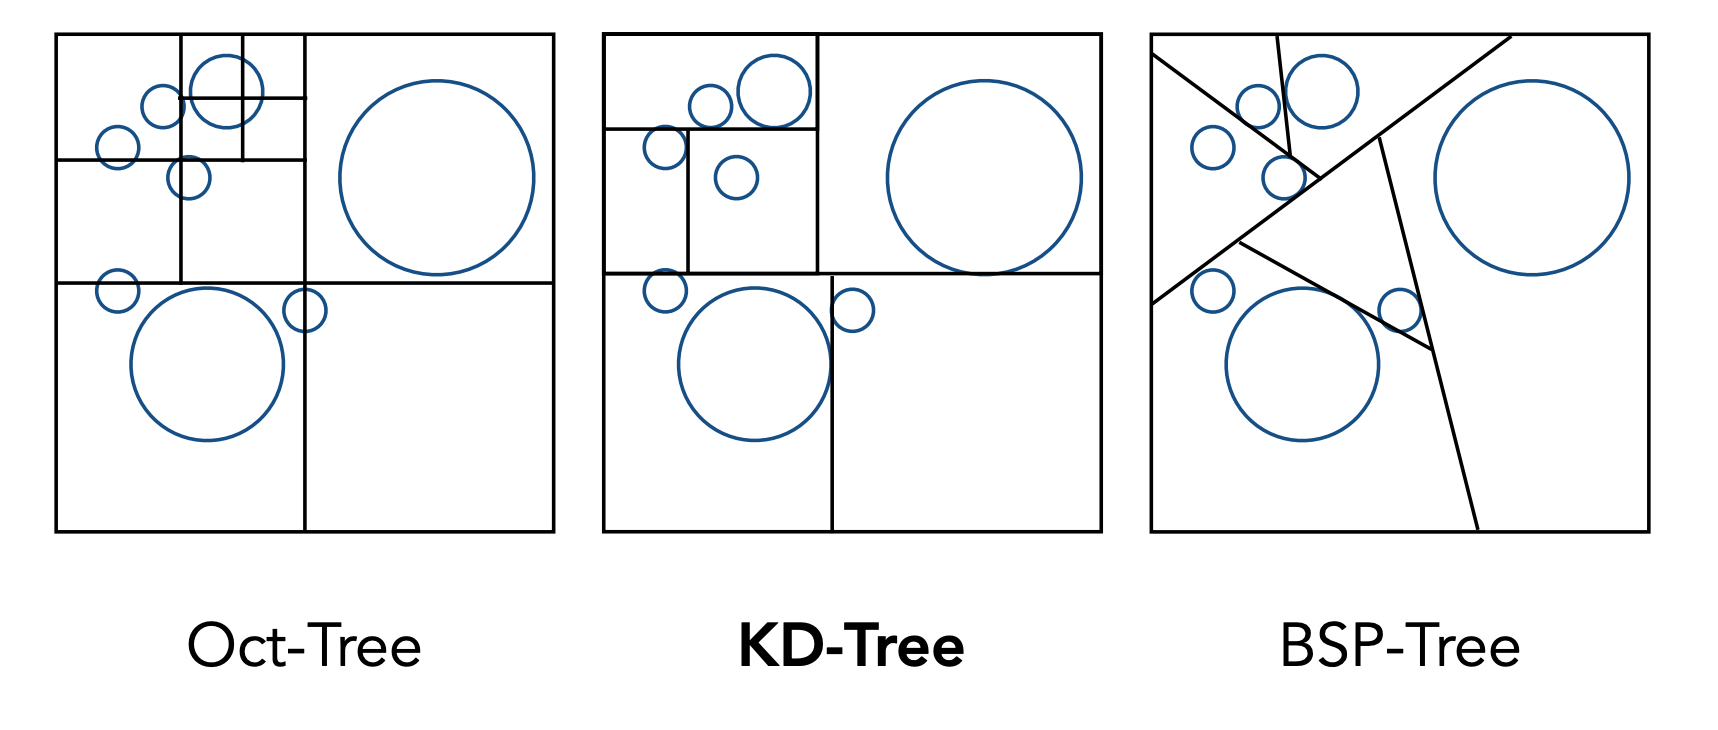
KD-Tree
数据结构:
- 内部节点存储:分割轴(x/y/z)、分割位置、子节点指针(不存储物体)
- 叶节点存储:物体列表
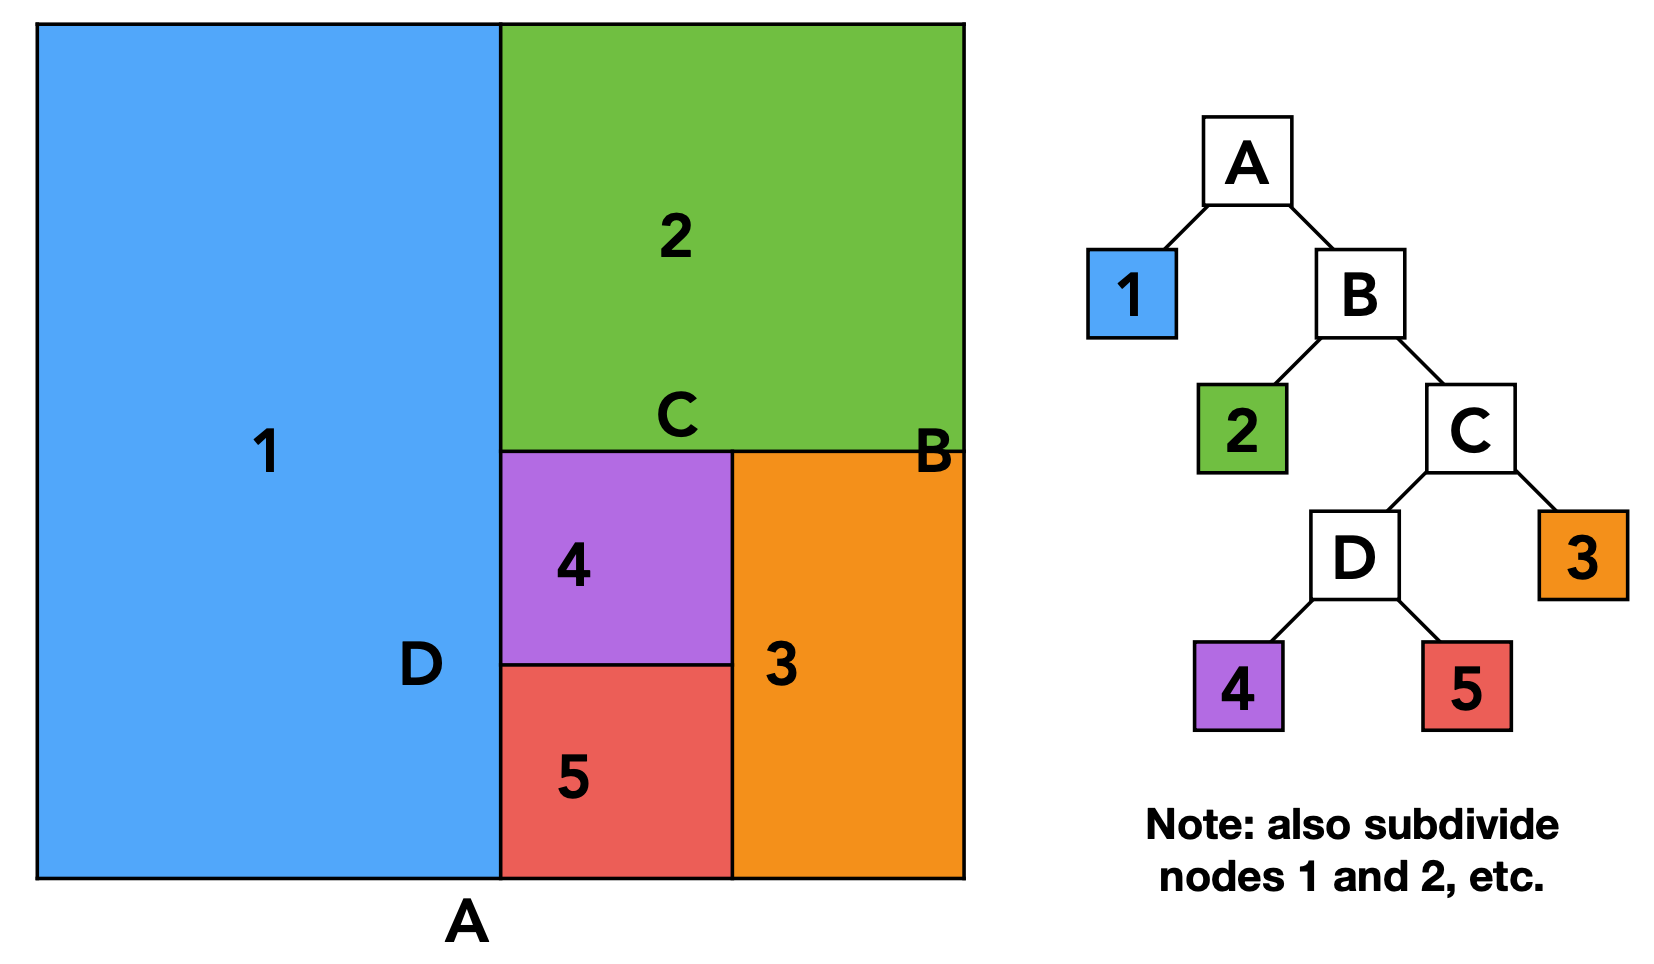
遍历:
- 从根节点开始,判断光线是否与节点包围盒相交
- 若是内部节点,根据分割平面决定遍历顺序(先近后远)
- 若是叶节点,测试与所有物体的交点
- 返回最近交点
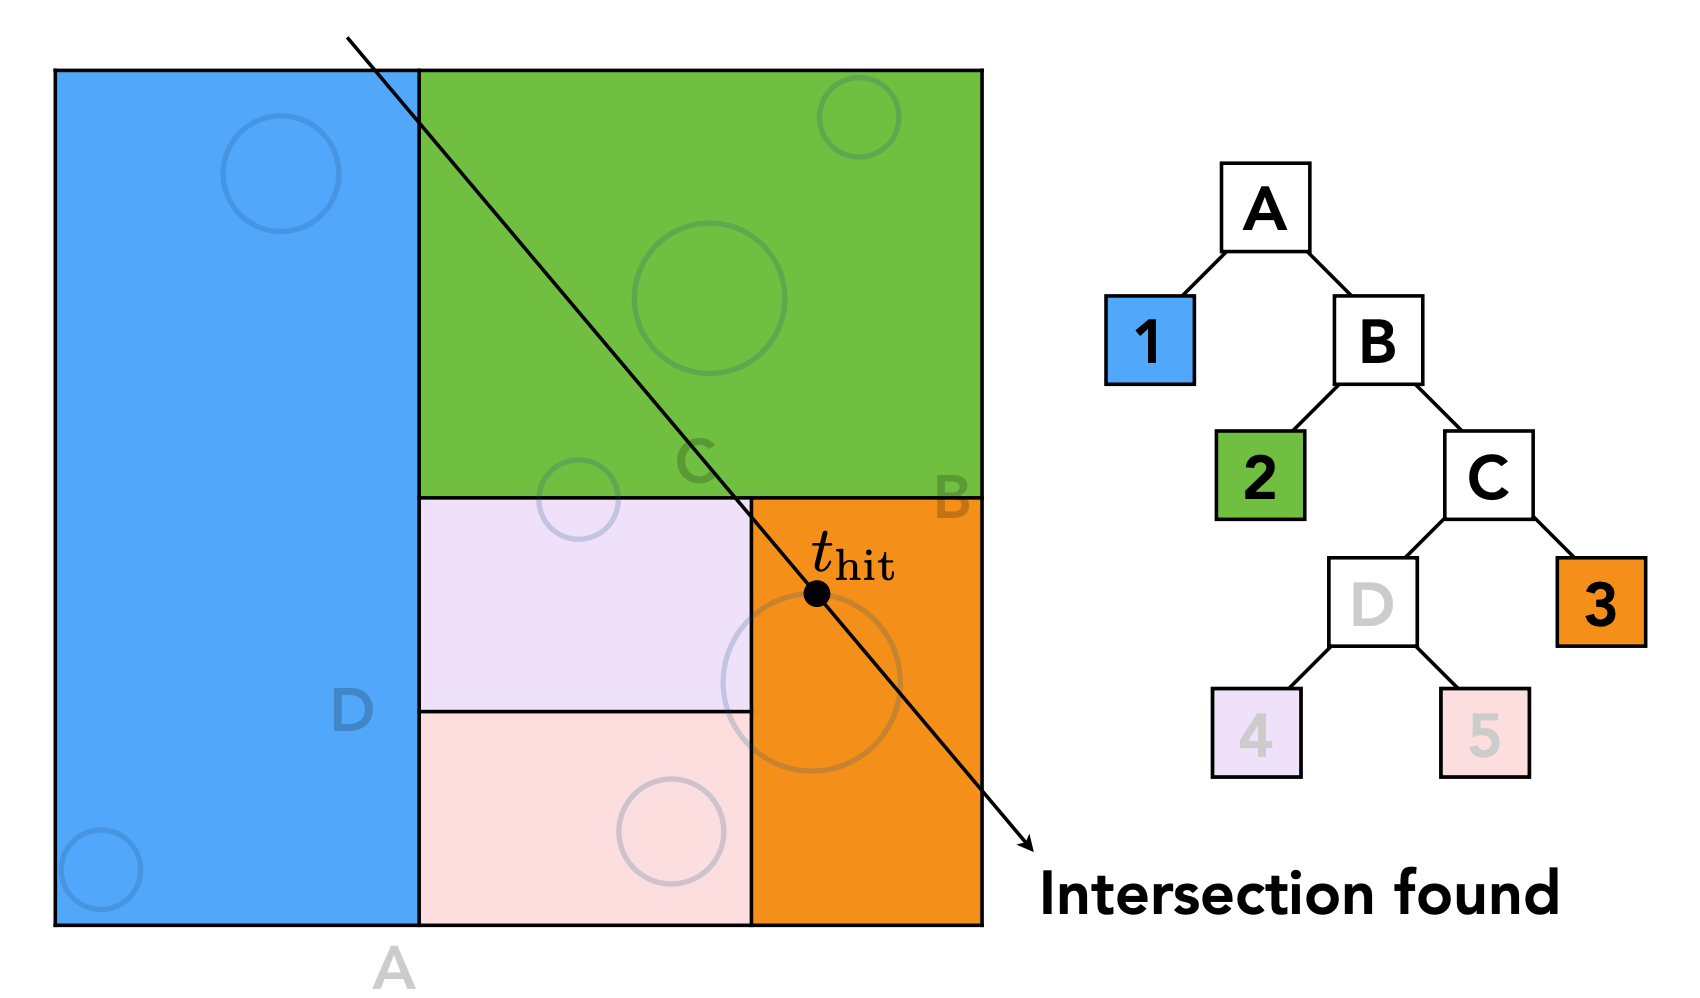
如上图,遍历二叉树上的节点判断是否与光线相交,从父节点向子节点逐层查找。
KD-Tree 的问题:
- 物体可能跨越多个区域,被存储在多个叶节点中
- 三角形与包围盒的求交判断较复杂
物体划分:BVH (Bounding Volume Hierarchy)
核心思想:将物体集合递归地分成两组,每组计算包围盒。与空间划分不同,BVH 划分的是物体而不是空间。
- 找到一个包围盒
- 递归地将包围盒里的物体拆成两个部分
- 重新计算拆分后的两个包围盒
- 当拆分后的包围盒里物体足够少时就停止拆分
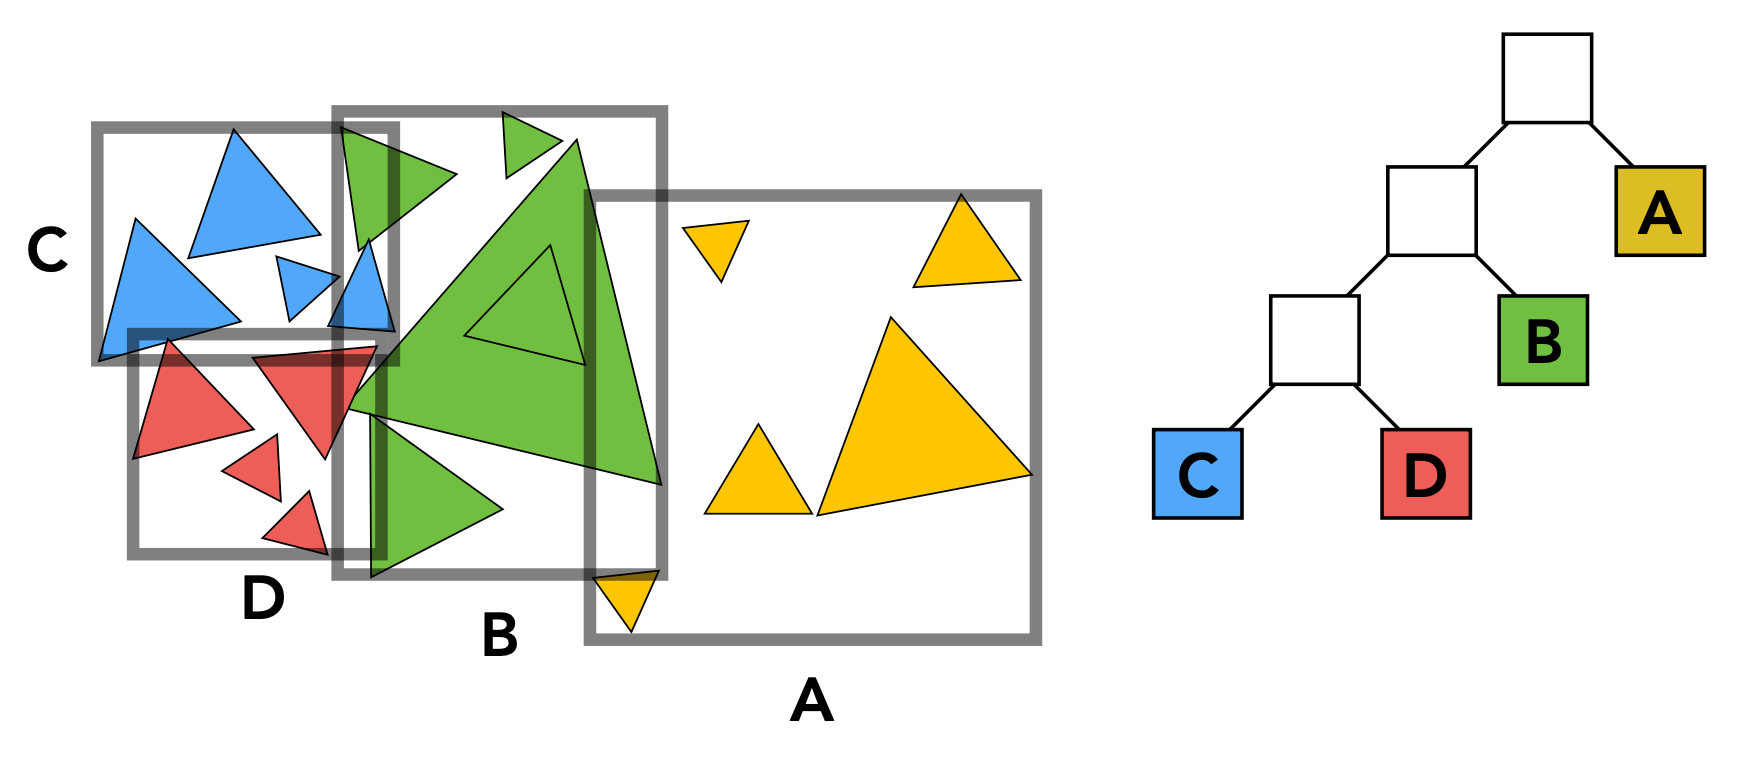
BVH 构建算法
如何划分子集:
- 始终选择节点中最长的轴进行分割
- 在物体中位数位置进行分割(保证两棵子树平衡),中位数分割方式可以使用快速选择算法有效进行分割
快速选择算法:选定一个基准值,通过一次遍历把数组分成"小于等于基准"和"大于基准"两部分,使基准落到最终正确位置。然后对左边和右边继续快速划分,得到最终的中间数后停止递归。
终止条件:
- 当节点包含的物体数量足够少时(如 5 个)停止
BVH 数据结构
- 内部节点存储:包围盒、子节点指针
- 叶节点存储:包围盒、物体列表
- 每个节点代表场景中物体的一个子集
BVH 遍历算法
Intersect(Ray ray, BVH node) {
    if (ray misses node.bbox) return;

    if (node is leaf node)
        test intersection with all objs;
        return closest intersection;

    hit1 = Intersect(ray, node.child1);
    hit2 = Intersect(ray, node.child2);
    return the closer of hit1, hit2;
}
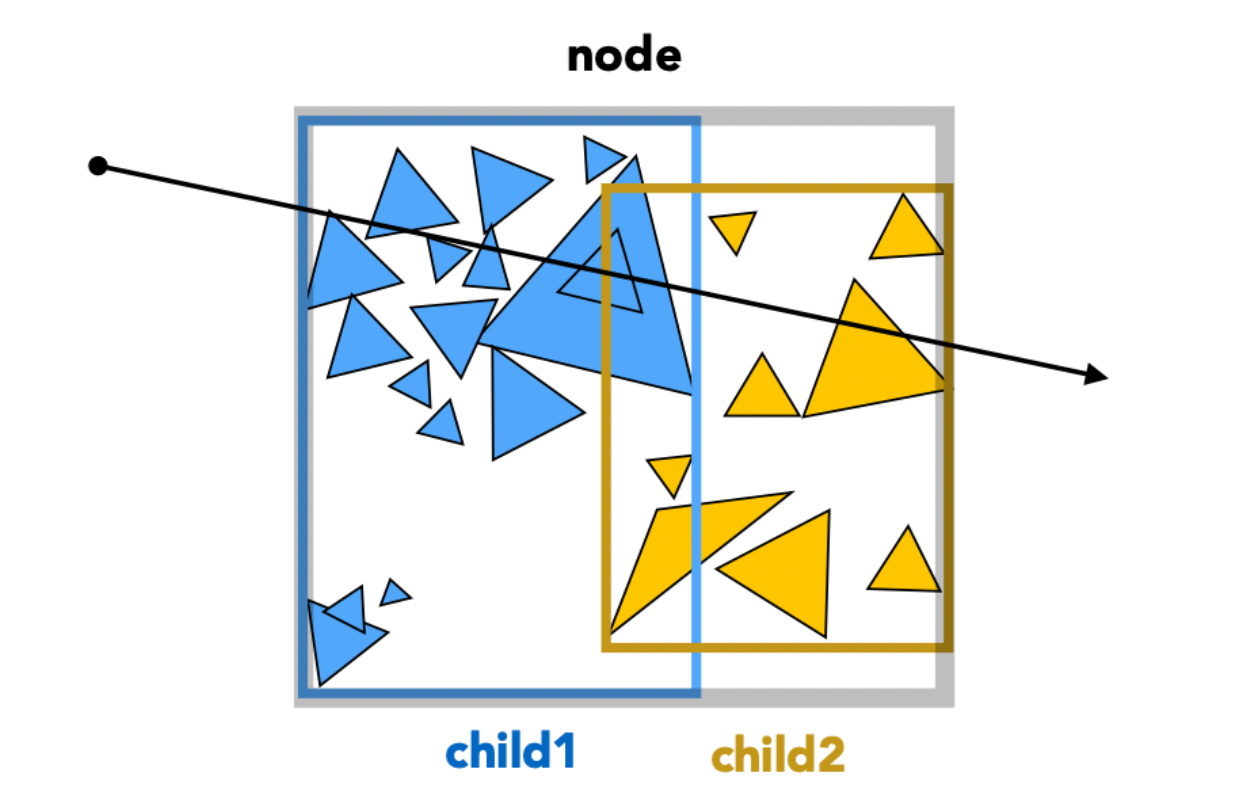
空间划分 vs 物体划分对比
| 特性 | 空间划分 (KD-Tree) | 物体划分 (BVH) |
|---|---|---|
| 划分对象 | 空间 | 物体集合 |
| 区域重叠 | 不重叠 | 包围盒可能重叠 |
| 物体归属 | 一个物体可能在多个区域 | 每个物体只属于一个子集 |
| 适用性 | 静态场景 | 动态场景(可重新构建局部) |
| 实际使用 | 较少 | 最常用 |
BVH 是目前光线追踪中最常用的加速结构。
8 辐射度量学 (Radiometry)
动机
在之前的 Blinn-Phong 模型中,光照强度 $I$ 是一个数字(如 10),但"10 什么?“没有明确的物理含义。辐射度量学提供了物理正确的光照度量体系。
辐射度量学是测量光照的系统和方法,能够准确度量光的空间属性。学习一门新知识时,可以顺着三个问题走:为什么学?学的是什么?然后才是怎么学。
基本概念
| 量 | 符号 | 定义 | 单位 |
|---|---|---|---|
| 辐射能 (Radiant Energy) | $Q$ | 电磁辐射的能量 | 焦耳 (J = Joule) |
| 辐射通量 (Radiant Flux / Power) | $\Phi$ | 单位时间的辐射能 $\Phi = \frac{dQ}{dt}$ | 瓦特 (W = Watt) 或流明 (lm = lumen) |
| 辐射强度 (Radiant Intensity) | $I(\omega)$ | 单位立体角的功率(定义不同方向上的亮度) $I = \frac{d\Phi}{d\omega}$ | W/sr 或 cd (candela) |
| 辐照度 (Irradiance) | $E(x)$ | 单位面积的功率 $E = \frac{d\Phi}{dA}$ | $W/m^2$ 或 lux |
| 辐射率 (Radiance) | $L(p, \omega)$ | 单位立体角、单位投影面积的功率 | $W/(sr \cdot m^2)$ 或 nit |
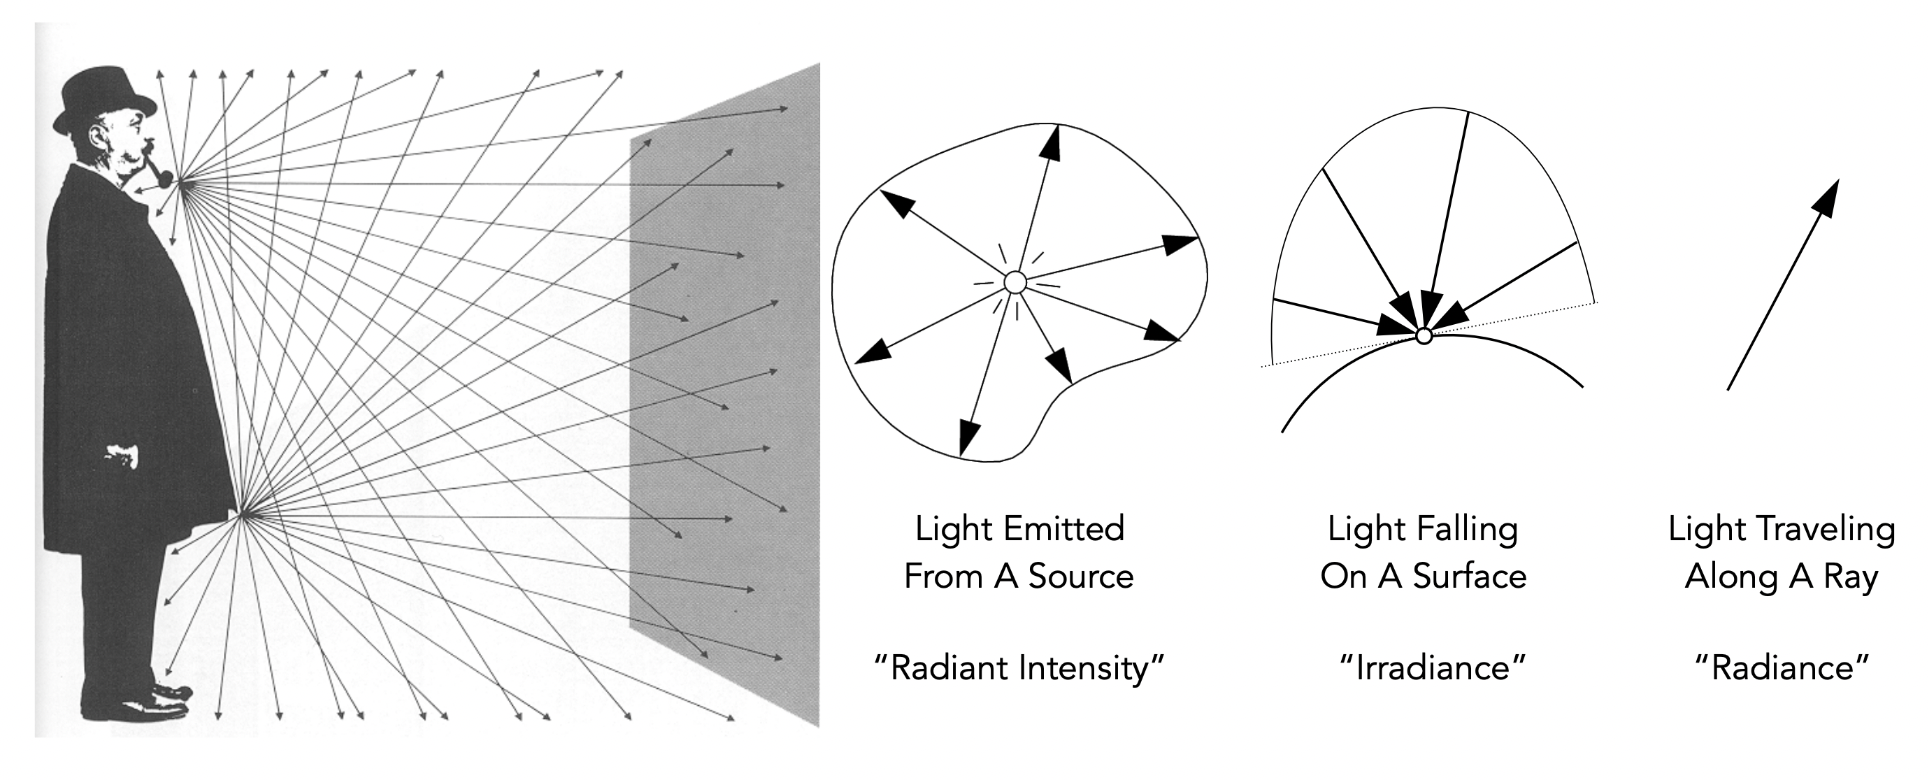
立体角 (Solid Angle)
角度 (Angle):弧长与半径之比,$\theta = \frac{l}{r}$,整个圆 $2\pi$ 弧度。
立体角 (Solid Angle):球面上的面积与半径平方之比:
$$ \Omega = \frac{A}{r^2} $$整个球面 $4\pi$ 球面度 (steradian, sr)。
微分立体角 (Differential Solid Angle):立体角的无穷小量,用于描述三维空间中某个方向周围的"角度范围”。
$$ dA = (r \, d\theta)(r \sin\theta \, d\phi) = r^2 \sin\theta \, d\theta \, d\phi $$$$ d\omega = \frac{dA}{r^2} = \sin\theta \, d\theta \, d\phi $$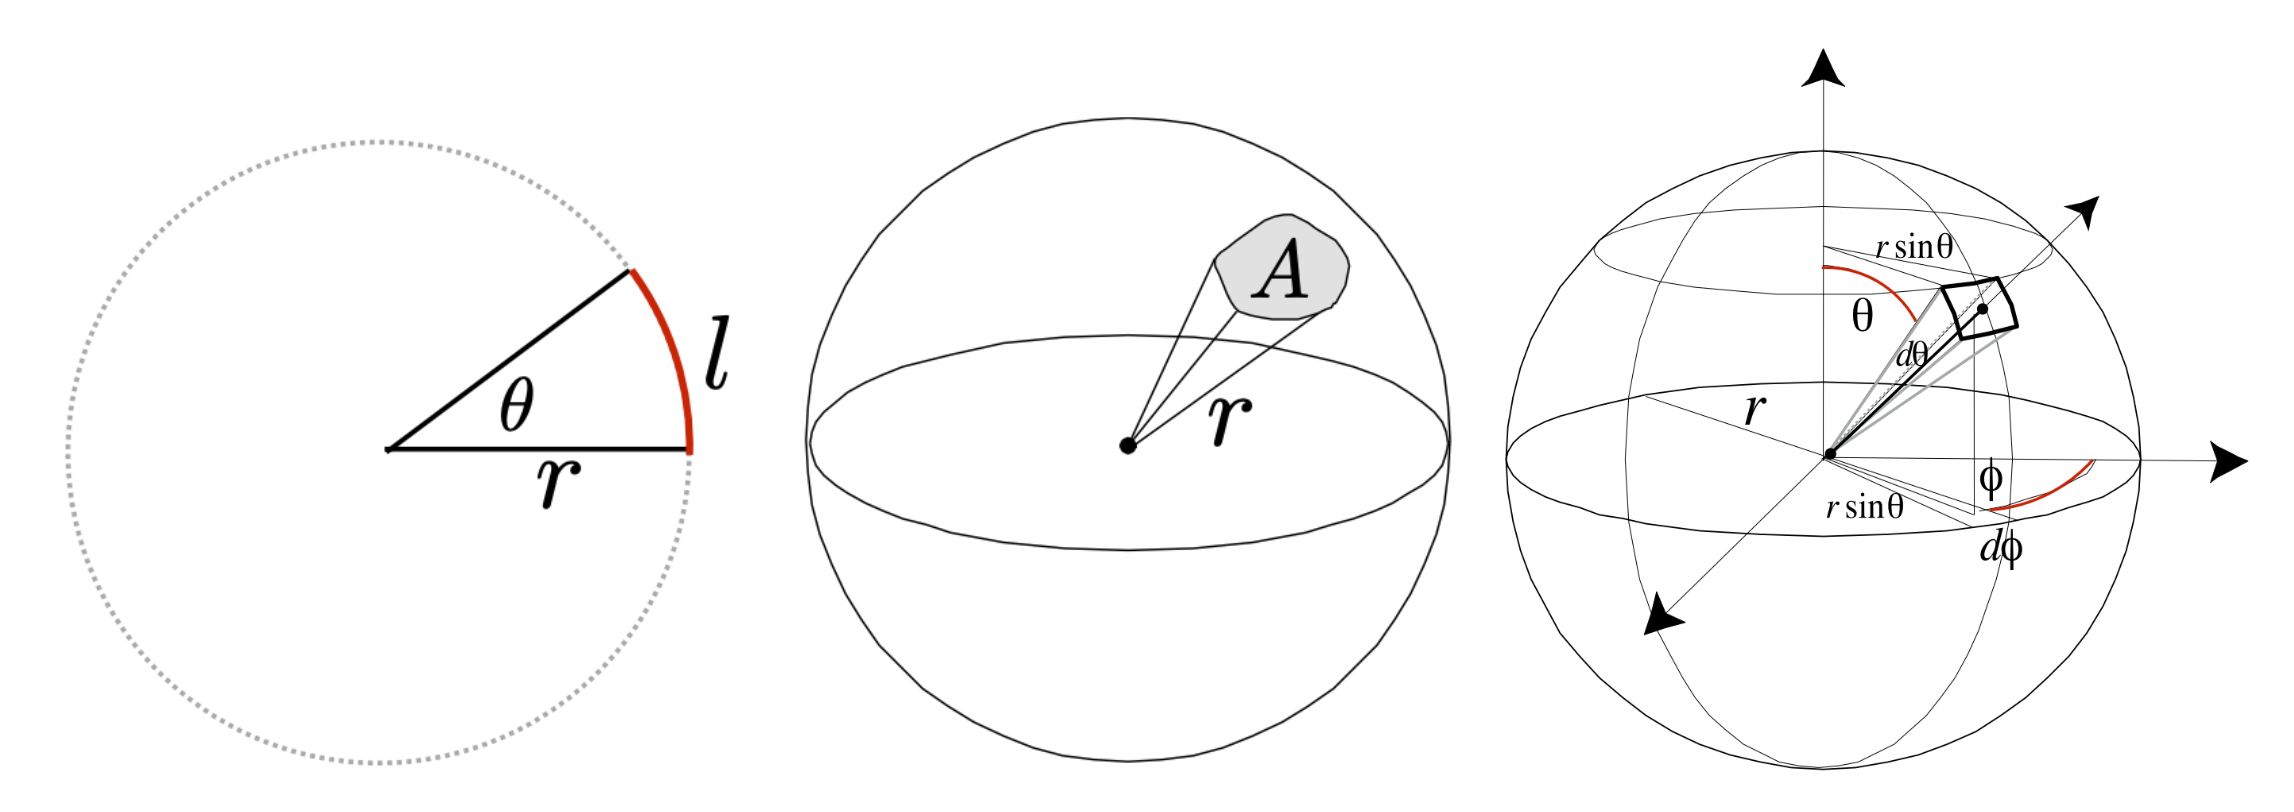
验证:整个球面的立体角:
$$ \Omega = \int_{S^2} d\omega = \int_0^{\pi} \int_0^{2\pi} \sin\theta \, d\phi \, d\theta = 2\pi \left[ -\cos\theta \right]_0^{\pi} = 4\pi $$辐射强度 (Radiant Intensity)
$$ I(\omega) = \frac{d\Phi}{d\omega} $$各向同性点光源:
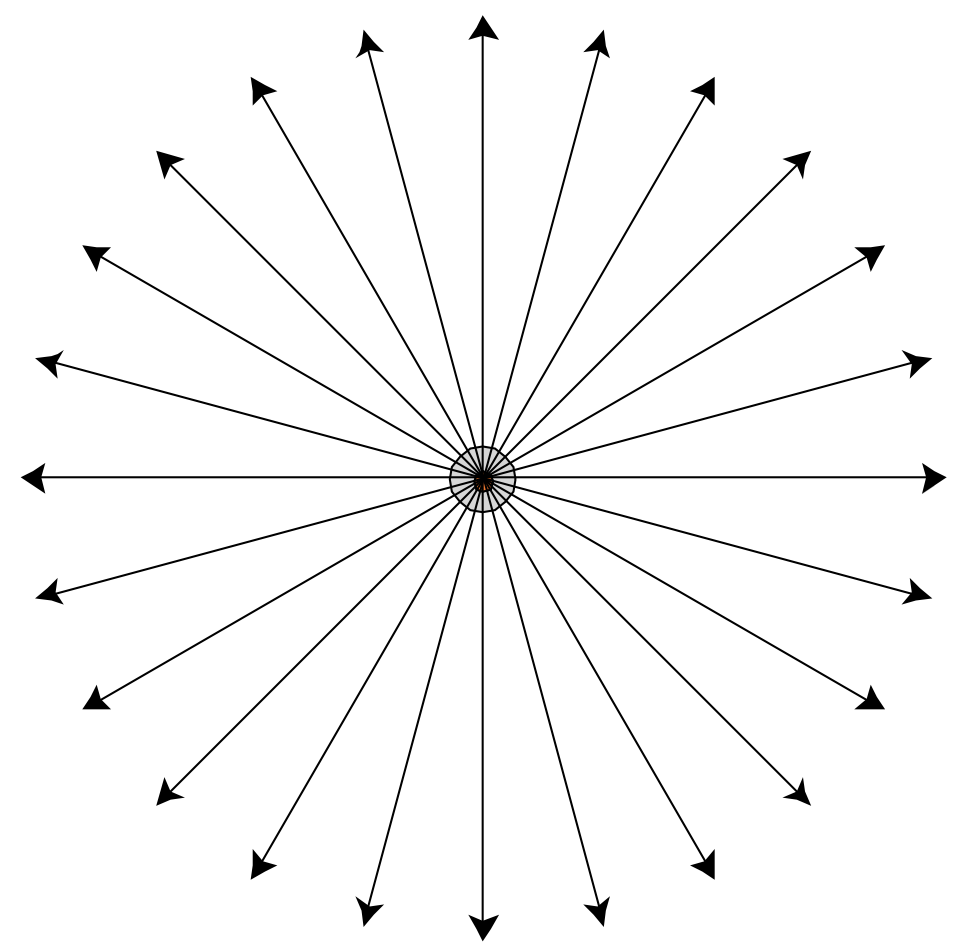
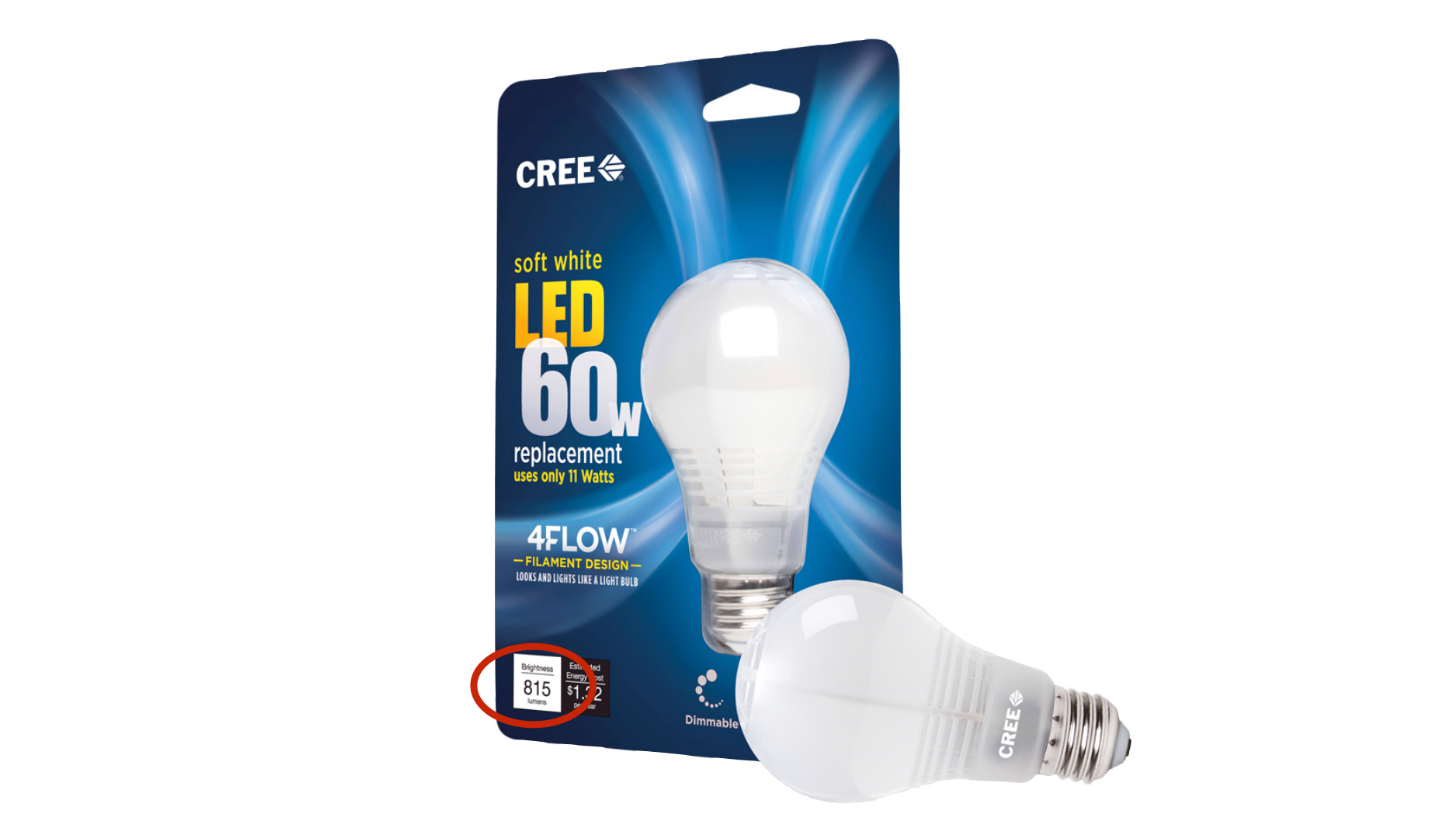
示例:815 流明的 LED 灯(各向同性),辐射强度 = $815 / (4\pi) \approx 65$ 坎德拉。
补充:坎德拉 (candela) 是国际单位制 (SI) 的七个基本单位之一。
辐照度 (Irradiance)
辐照度 (Irradiance) 描述入射到表面单位面积上的辐射功率。$E$ 表示辐照度,$\Phi$ 表示单位时间的辐射能,$A$ 表示接收的面积。
物理意义:单位时间内,单位面积接收到的辐射能量。
$$ E(x) = \frac{d\Phi(x)}{dA} $$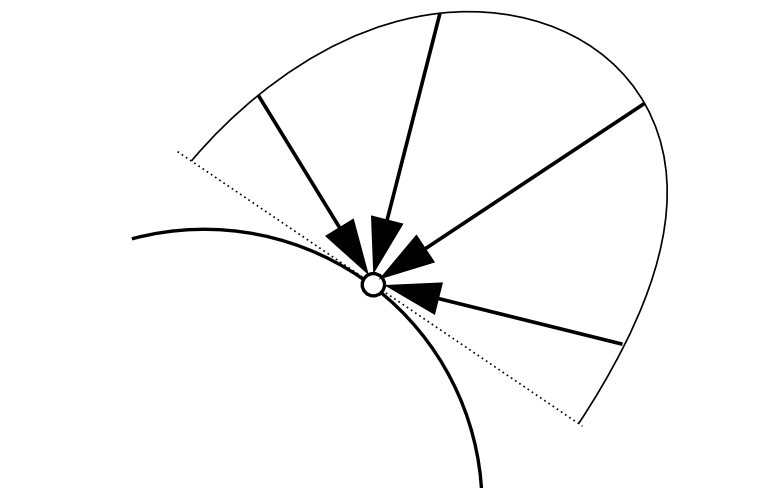
朗伯余弦定律 (Lambert’s Cosine Law):辐照度与光线方向和表面法线夹角的余弦成正比:
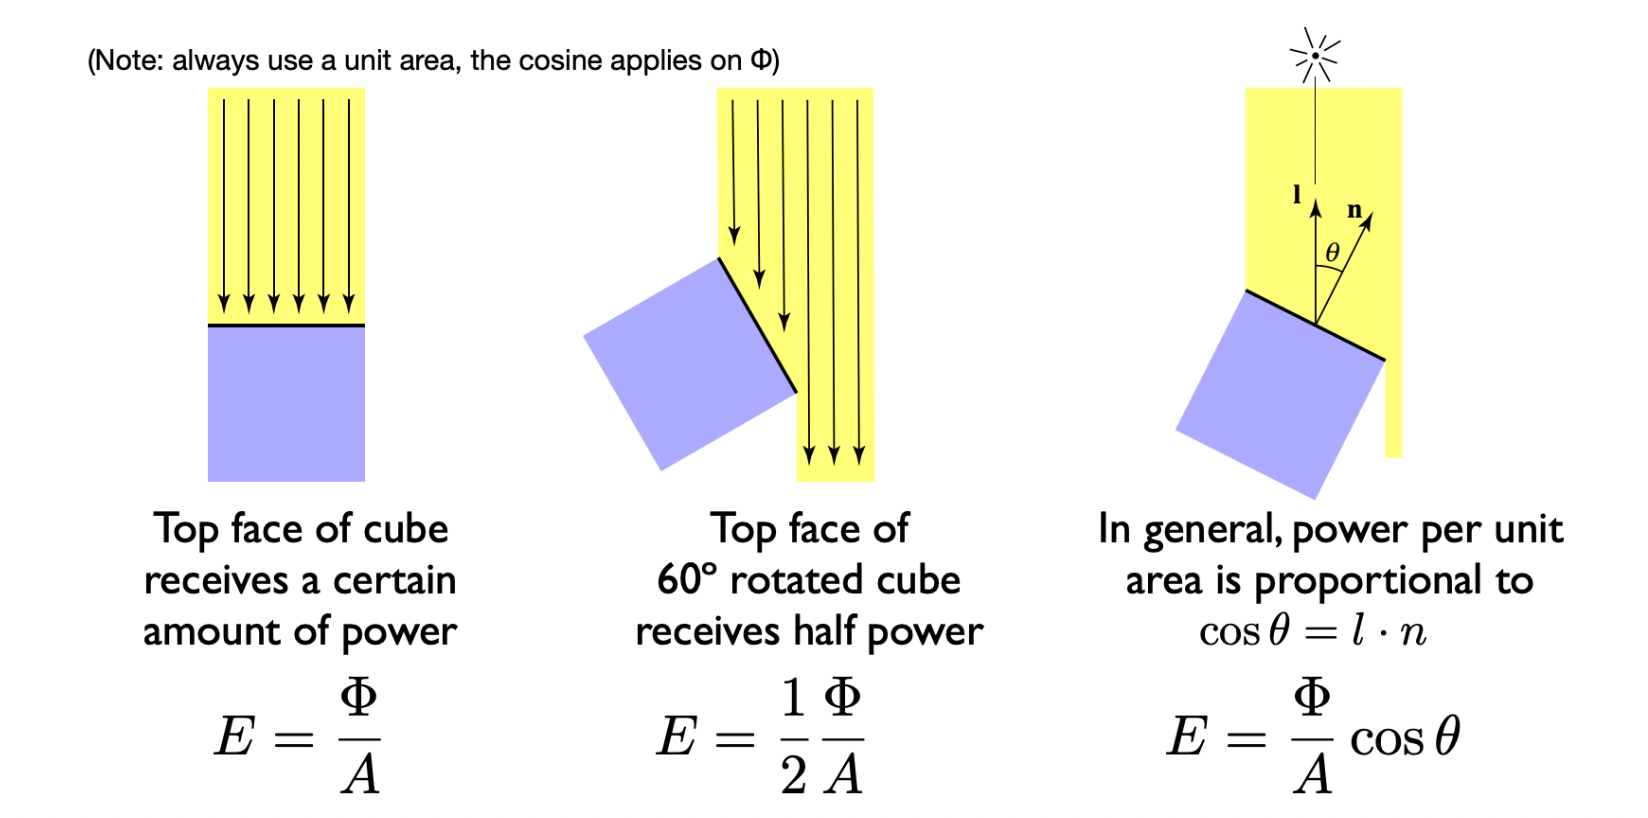
立方体示例:立方体顶面接收功率 $E = \Phi/A$;将立方体旋转 60° 后,顶面接收的功率减半,$E = \Phi/2A$。一般地,单位面积接收的功率正比于 $\cos\theta = l \cdot n$。
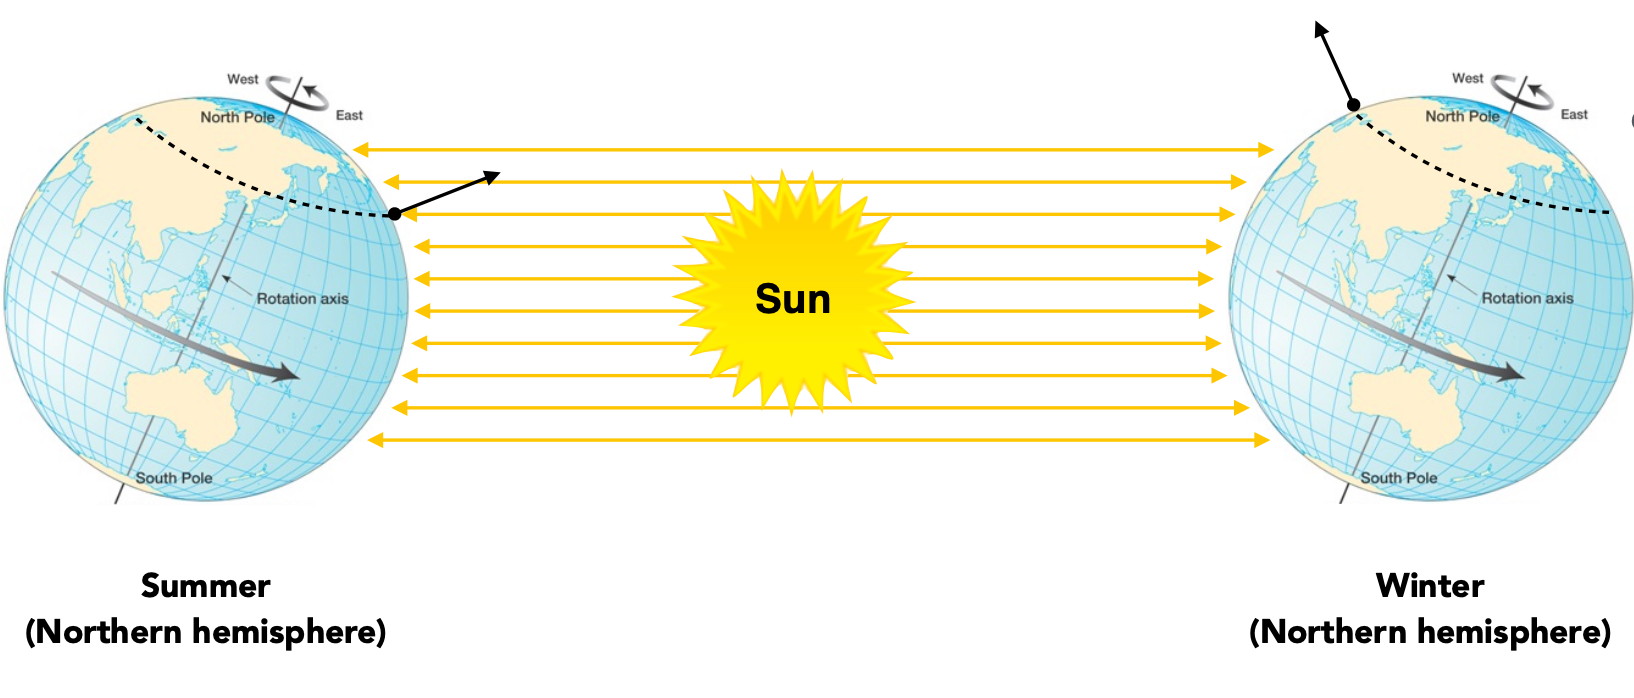
应用:四季更替 —— 地球自转轴倾斜约 23.5 度,导致太阳光入射角变化,辐照度随余弦变化。
辐照度衰减:描述光在传播过程中辐照度随距离、角度和介质变化的减弱规律。点光源在距离 $r$ 处的辐照度与 $r^2$ 成反比:
假设最初半径为 1 时 $E = \frac{\Phi}{4\pi}$,光向外照射到半径为 $r$ 的地方,该处的辐照度为:
$$ E' = \frac{\Phi}{4\pi r^2} = \frac{E}{r^2} $$辐射率 (Radiance)
辐射率 (Radiance) 是辐射度量学中最核心的量,表示单位投影面积、单位立体角上的辐射功率。它是渲染方程的基础,也是计算机图形学中描述光传输的"通用货币”。
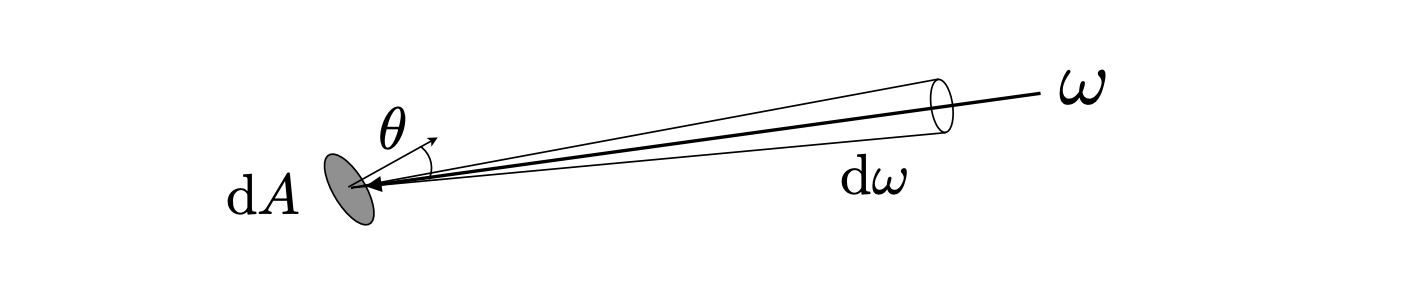
其中 $\cos\theta$ 用于考虑投影面积。
辐射率与其他量的关系:
| 关系 | 表达 |
|---|---|
| 辐射率 = 辐照度 / 立体角 | $L(p, \omega) = \frac{dE(p)}{d\omega \cos\theta}$ |
| 辐射率 = 辐射强度 / 投影面积 | $L(p, \omega) = \frac{dI(p, \omega)}{dA \cos\theta}$ |
入射辐射率 (Incident Radiance):到达表面的单位立体角辐照度。
出射辐射率 (Exiting Radiance):离开表面的单位投影面积辐射强度。
辐照度与辐射率的关系
辐照度是面积 $dA$ 接收的总功率;辐射率是从方向 $d\omega$ 向面积 $dA$ 接收的功率。
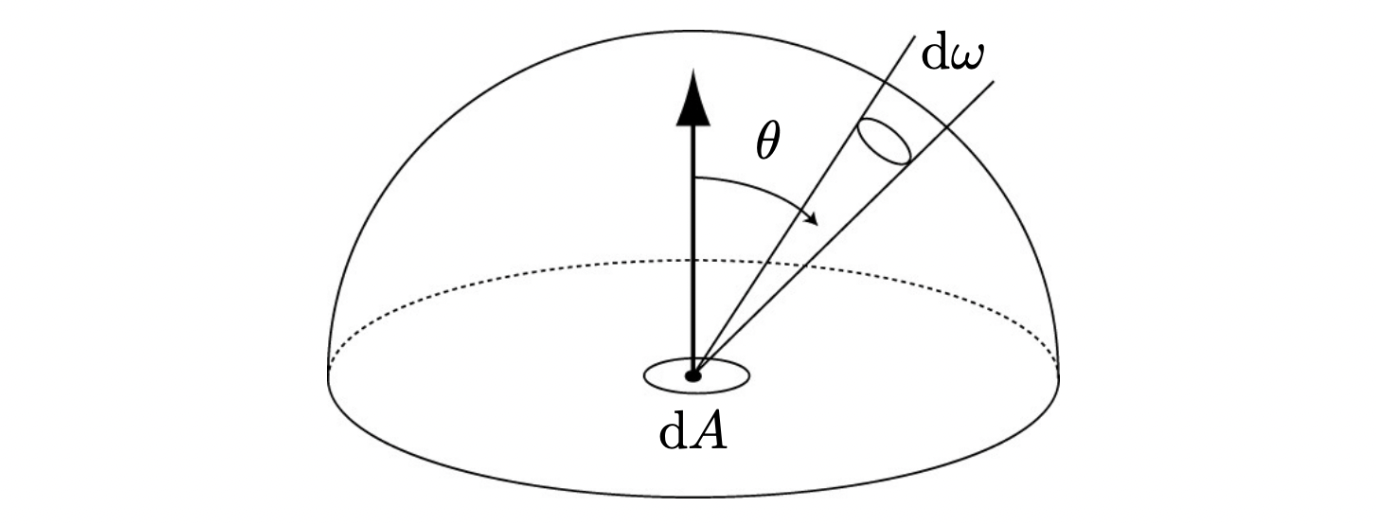
其中 $H^2$ 是单位半球,$\cos\theta$ 是入射方向与法线的夹角。
$$ dE(p, \omega) = L_i(p, \omega) \cos\theta \, d\omega $$$$ E(p) = \int_{H^2} L_i(p, \omega) \cos\theta \, d\omega $$微分关系(点级别):来自微小立体角 $d\omega$ 的辐射率 $L_i$,只有其垂直于表面的分量(乘以 $\cos\theta$)才对辐照度有贡献。
积分关系(面级别):总辐照度是所有入射方向的辐射率,经余弦加权后的立体角积分。
| 场景 | 辐射率 $L$ | 辐照度 $E$ |
|---|---|---|
| 单束激光 | 高(集中方向) | 低(仅覆盖小立体角) |
| 均匀环境光 | 低(各方向分散) | 高(累积所有方向) |
| 正对着太阳 | 太阳方向 $L$ 极高 | 高($\cos\theta \approx 1$) |
| 斜对着太阳 | 太阳方向 $L$ 不变 | 低($\cos\theta < 1$) |
微积分基础:微分与积分
微分是"化整为零"的艺术,积分是"积零为整"的科学;二者通过微积分基本定理互为镜像,共同构成描述连续变化世界的数学语言。
微分 (Differential) —— 放大镜看变化
本质:将复杂变化线性化,用切线近似曲线。
| 视角 | 描述 |
|---|---|
| 几何 | 用切线斜率代替曲线趋势 |
| 物理 | 瞬时速度、加速度、密度 |
| 代数 | $dy = f'(x)dx$,主部线性近似 |
解决问题:已知整体/位置,求变化率/瞬时状态。
| 问题类型 | 具体场景 | 微分回答 |
|---|---|---|
| 变化有多快? | 汽车仪表盘显示速度 | 位置对时间的导数 $v = \frac{dx}{dt}$ |
| 趋势如何? | 股票价格是涨是跌 | 价格曲线的斜率 |
| 何时最优? | 利润最大时的产量 | 令 $\frac{dP}{dQ} = 0$ |
| 局部行为? | 曲线在某点的切线方向 | 梯度 $\nabla f$ |
| 敏感度? | 参数变化对结果的影响 | 偏导数 $\frac{\partial y}{\partial x}$ |
在辐射度量学中的应用流程:描述局部光传输的"瞬时"行为。
| 步骤 | 操作 | 辐射度量学实例 |
|---|---|---|
| 1. 识别微元 | 确定无穷小量 | 微分立体角 $d\omega$、微分面积 $dA$、微分通量 $d\Phi$ |
| 2. 建立微分关系 | 写出 $dX = f \cdot dY$ | $d\Phi = L \cdot dA \cos\theta \cdot d\omega$ |
| 3. 求导/微分 | 计算变化率或线性近似 | 辐射率梯度 $\nabla L$、BRDF 微分 |
| 4. 物理解释 | 赋予几何/物理意义 | 单位面积/单位角度的光强 |
常用微分公式:
| 微分形式 | 物理意义 | 使用场景 |
|---|---|---|
| $d\omega = \sin\theta \, d\theta \, d\phi$ | 球面微元立体角 | 方向采样、积分变换 |
| $dA_{proj} = dA \cos\theta$ | 投影面积微元 | 朗伯余弦定律 |
| $d\Phi = L \, dA \cos\theta \, d\omega$ | 微分辐射通量 | 渲染方程基础 |
| $dE = L_i \cos\theta \, d\omega$ | 微分辐照度 | 表面接收光照 |
积分 (Integration) —— 累加器求总量
本质:将无穷小部分累加,重建整体。
| 视角 | 描述 |
|---|---|
| 几何 | 曲边面积、旋转体体积 |
| 物理 | 位移、功、电荷、概率 |
| 代数 | $\int_a^b f(x)dx$,极限求和 |
解决问题:已知变化率/局部,求整体/累积量。
| 问题类型 | 具体场景 | 积分回答 |
|---|---|---|
| 总量多少? | 变速运动的总位移 | $x = \int v(t)dt$ |
| 面积/体积? | 不规则土地的面积 | $A = \int f(x)dx$ |
| 累积效果? | 变力做功、总热量 | $W = \int F(x)dx$ |
| 概率? | 连续随机变量的概率 | $P = \int_a^b f(x)dx$ |
| 平均? | 函数在区间的平均值 | $\bar{f} = \frac{1}{b-a}\int_a^b f(x)dx$ |
在辐射度量学中的应用流程:计算全局光传输的"累积"效果。
| 步骤 | 操作 | 辐射度量学实例 |
|---|---|---|
| 1. 确定积分域 | 明确积分范围 | 半球 $\Omega$、表面 $A$、时间 $t$ |
| 2. 建立被积函数 | 写出 $f(x)$ | $L_i(\omega) \cos\theta$、$f_r \cdot L_i$ |
| 3. 选择积分方法 | 解析/数值 | 蒙特卡洛、重要性采样、球谐展开 |
| 4. 计算与解释 | 求总量 | 辐照度 $E$、出射辐射率 $L_o$、总通量 $\Phi$ |
常用积分公式:
| 积分形式 | 物理意义 | 使用场景 |
|---|---|---|
| $E = \int_{\Omega} L_i \cos\theta \, d\omega$ | 表面辐照度 | 光照计算、IBL |
| $L_o = \int_{\Omega} f_r L_i \cos\theta \, d\omega$ | 出射辐射率 | 渲染方程 |
| $\Phi = \int_A \int_{\Omega} L \cos\theta \, d\omega \, dA$ | 总辐射通量 | 光源功率计算 |
| $I = \int_A L \cos\theta \, dA$ | 辐射强度 | 点光源近似 |
微积分基本定理:
$$ \int_a^b f'(x)dx = f(b) - f(a) $$- 微分拆解:$f'(x)$ 是每点的变化率
- 积分重组:把这些变化率累加,得到总变化
类比:
- 微分 = 把视频切成单帧(瞬时状态)
- 积分 = 把单帧连成视频(完整过程)
9 双向反射分布函数与反射方程
反射的物理过程
光线从方向 $\omega_i$ 入射到表面点 $p$:
- 入射辐射率 $L(\omega_i)$ 在 $dA$ 上产生微分辐照度 $dE(\omega_i) = L(\omega_i) \cos\theta_i \, d\omega_i$
- 该辐照度被表面反射到各个出射方向 $\omega_r$
- 产生微分出射辐射率 $dL_r(\omega_r)$
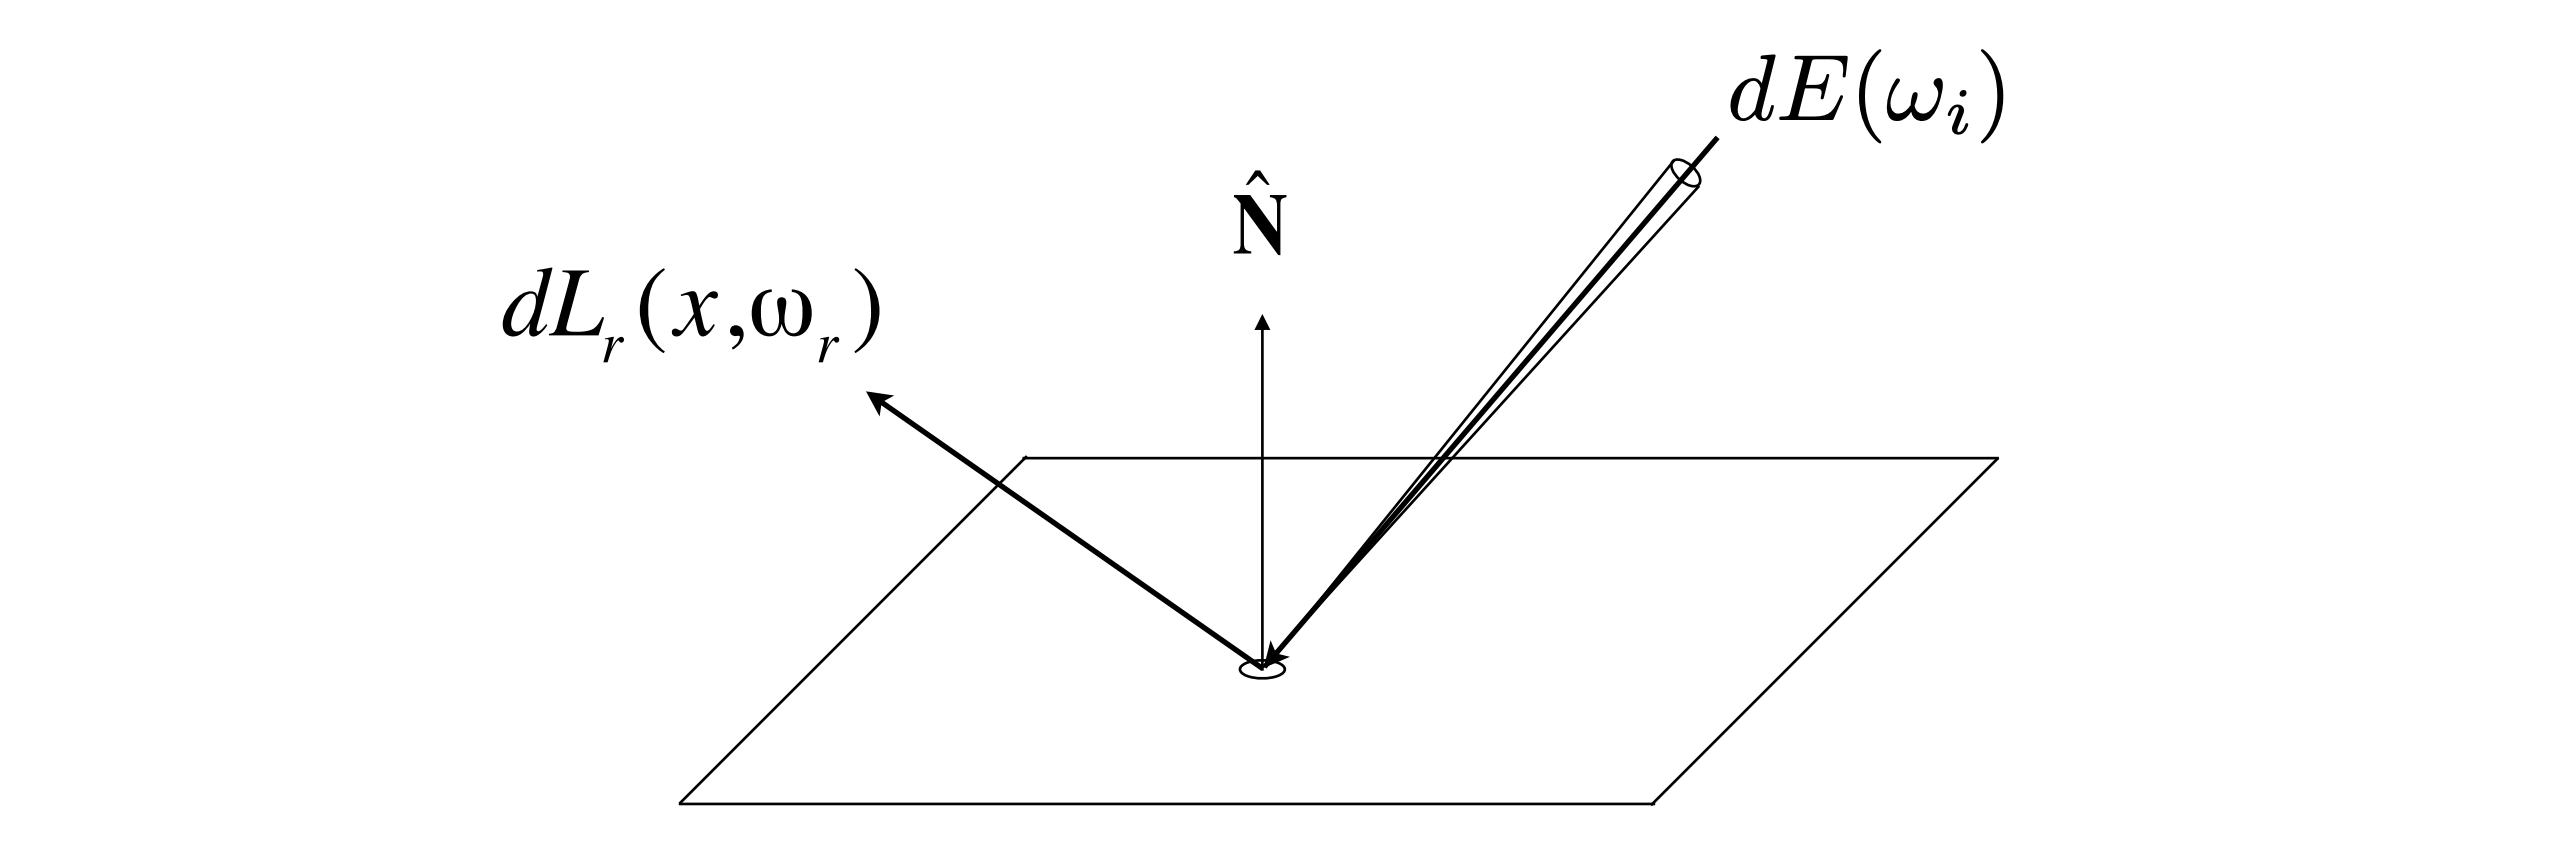
BRDF 定义
BRDF 表示从每个入射方向反射到每个出射方向的光的比例:
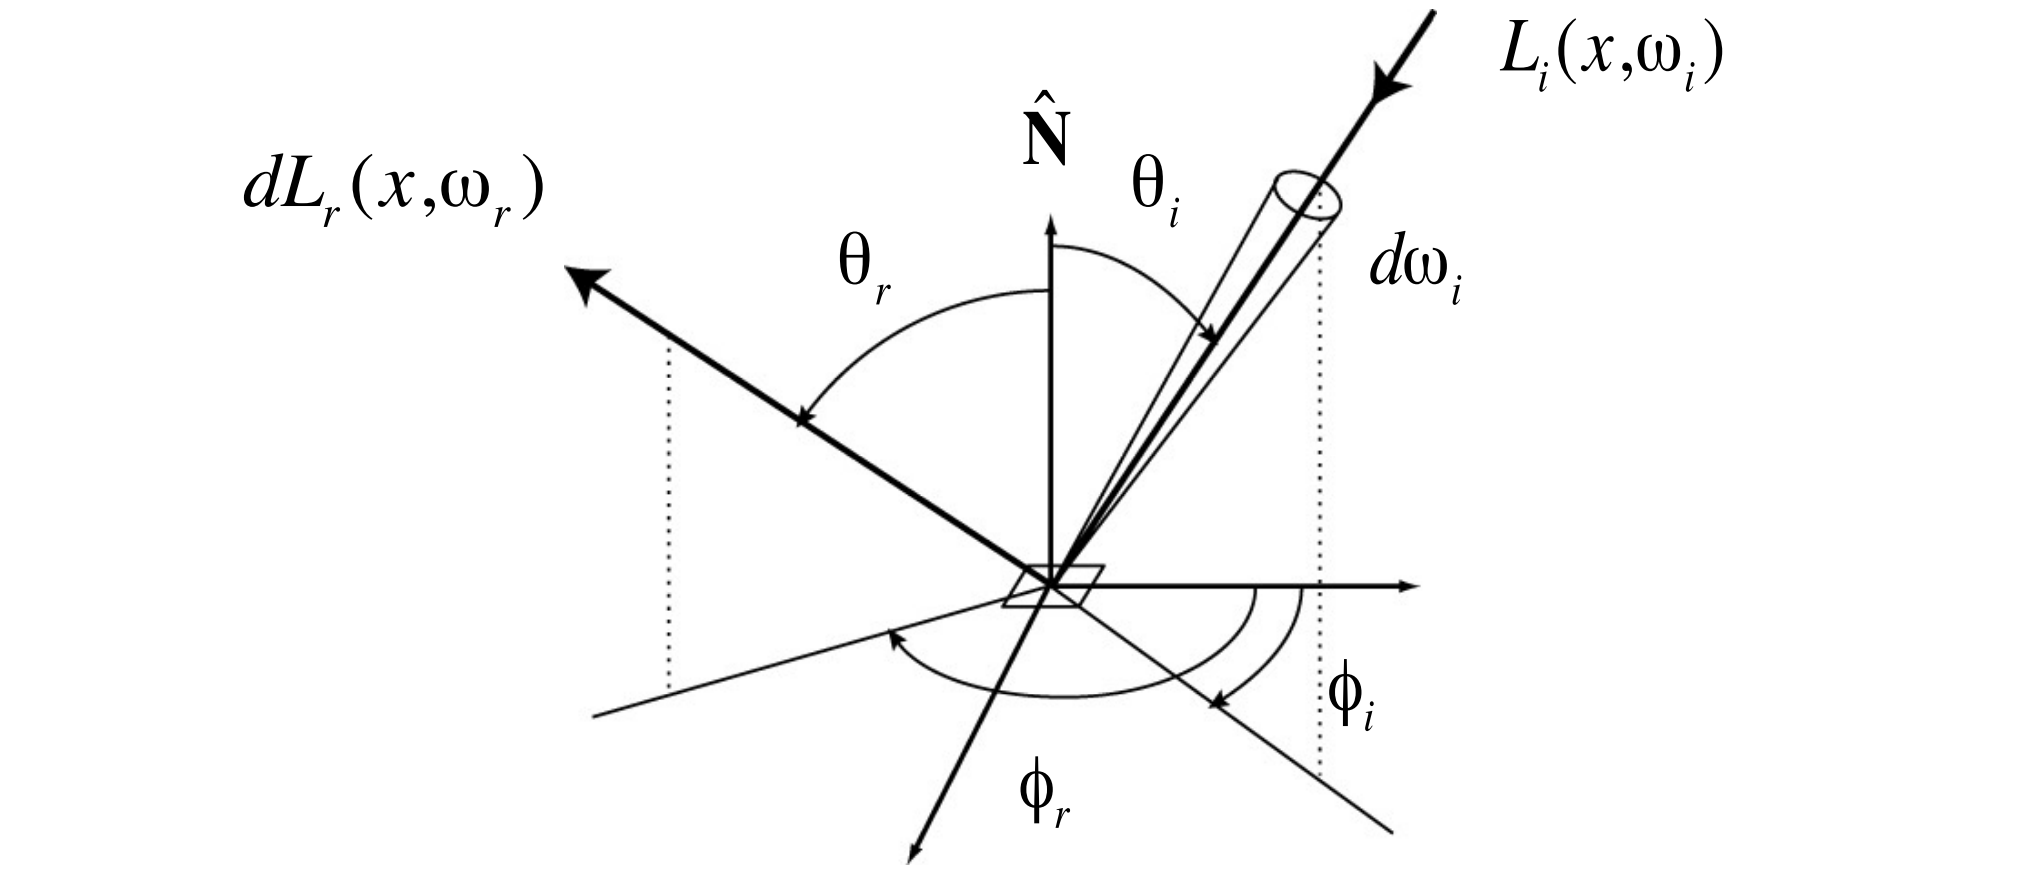
物理意义:BRDF 完全描述了材质的反射特性 —— 材质在图形学中就是 BRDF。
反射方程 (Reflection Equation)
某点 $p$ 沿方向 $\omega_r$ 的出射辐射率 = 所有入射方向的光加在一起(积分):
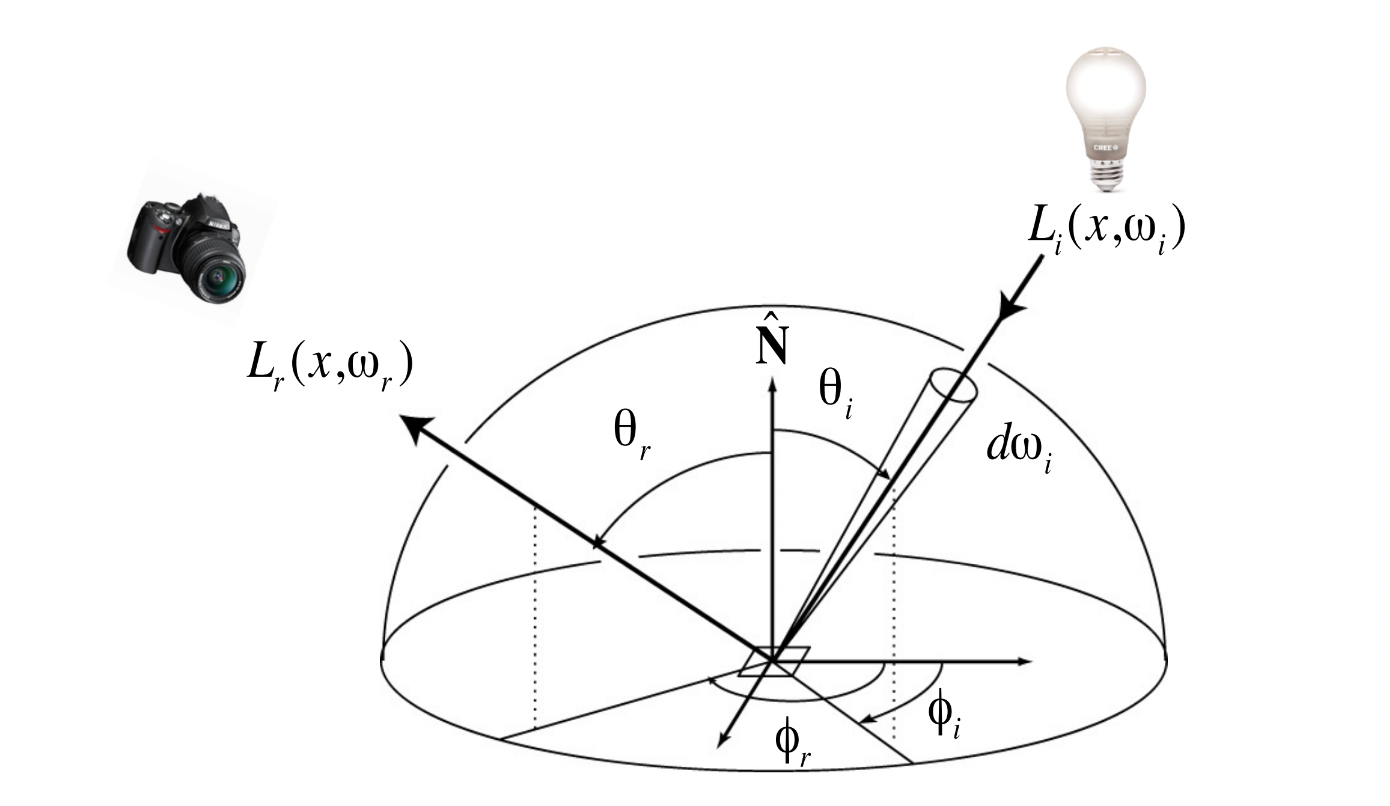
其中:
- $f_r$:BRDF(反射多少)
- $L_i$:入射辐射率(来自光源或其他物体反射的光,具有递归性)
- $\cos\theta_i$:入射角的余弦(朗伯余弦定律)
- $H^2$:单位半球(所有入射方向)
递归性
反射方程存在递归问题:出射辐射率取决于入射辐射率,而入射辐射率又取决于其他点的反射辐射率。这个递归关系最终由渲染方程统一描述。
10 渲染方程 (Rendering Equation)
推导
在反射方程的基础上,添加自发光项 (Emission term) 使其成为一般形式:
$$ L_o(p, \omega_o) = L_e(p, \omega_o) + \int_{\Omega^+} L_i(p, \omega_i) \, f_r(p, \omega_i, \omega_o) \, (n \cdot \omega_i) \, d\omega_i $$其中:
- $L_o(p, \omega_o)$:点 $p$ 沿 $\omega_o$ 方向的出射辐射率(未知,待求)
- $L_e(p, \omega_o)$:自发光辐射率(已知,光源直接发出的光)
- $L_i(p, \omega_i)$:来自 $\omega_i$ 方向的入射辐射率(未知,来自其他点反射的光)
- $f_r(p, \omega_i, \omega_o)$:BRDF(已知,由材质决定)
- $(n \cdot \omega_i) = \cos\theta_i$:入射角的余弦(已知)
- $\Omega^+$:上半球(所有方向指向外部)
注意:假设所有方向都指向外部。
渲染方程由 Kajiya 于 1986 年提出。
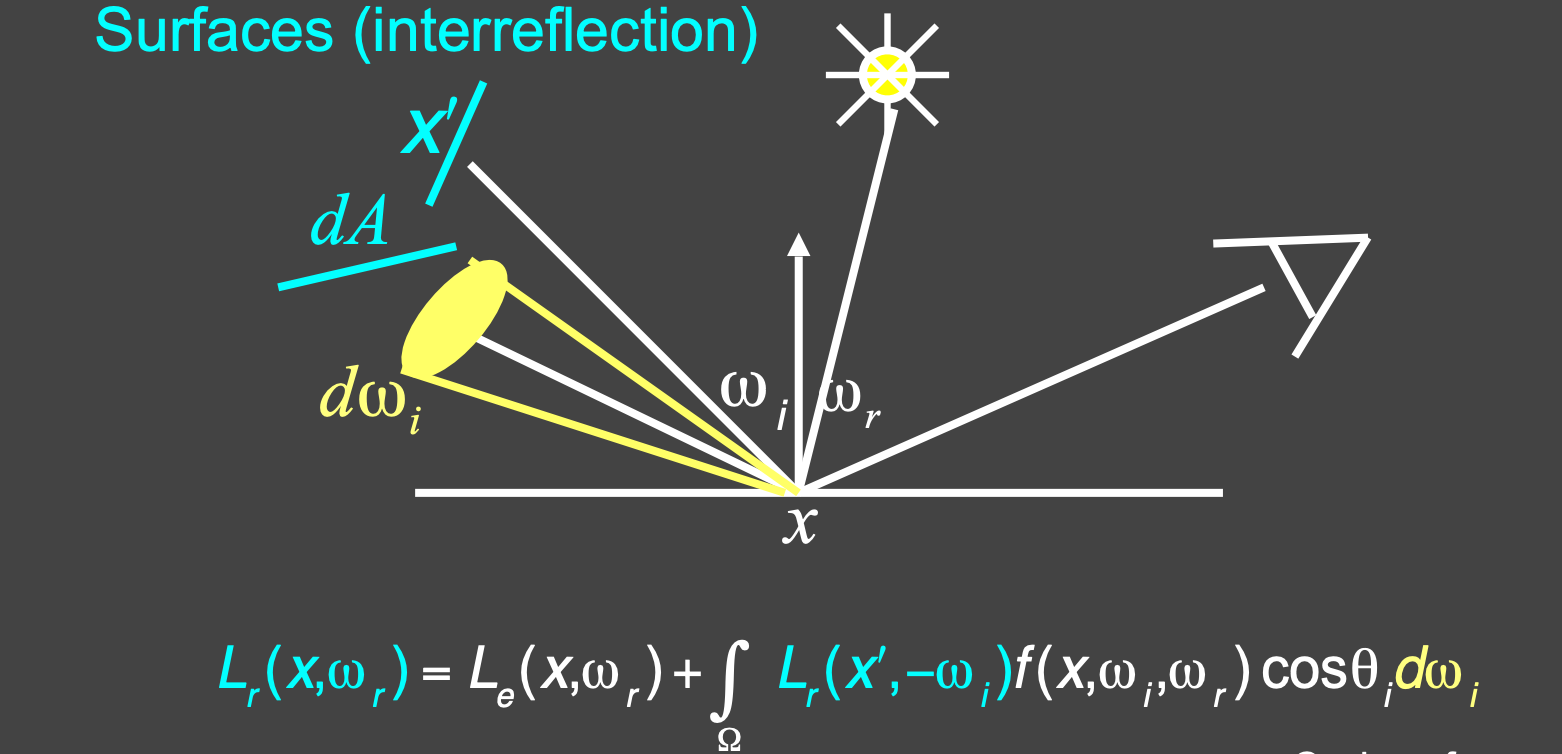
物理意义
| 项 | 含义 | 已知/未知 |
|---|---|---|
| $L_o(p, \omega_o)$ | 出射辐射率(输出图像) | 未知 |
| $L_e(p, \omega_o)$ | 自发光 | 已知 |
| $L_i(p, \omega_i)$ | 入射辐射率(来自光源或其他物体) | 未知 |
| $f_r(p, \omega_i, \omega_o)$ | BRDF | 已知 |
| $n \cdot \omega_i$ | 入射角余弦 | 已知 |
渲染方程的数学理解
渲染方程是一个 Fredholm 第二类积分方程,规范形式为:
$$ I(u) = \epsilon(u) + \int I(v) K(u, v) \, dv $$其中 $K(u,v)$ 是方程的核 (kernel)。
写成线性算子形式:
$$ L = E + KL $$其中 $K$ 是光照传输算子。
渲染方程的级数解
$$ L = E + KL $$$$ (I - K)L = E $$$$ L = (I - K)^{-1}E $$利用二项式展开:
$$ L = (I + K + K^2 + K^3 + \cdots)E = E + KE + K^2E + K^3E + \cdots $$各项的物理意义:
| 项 | 物理意义 | 光栅化能否处理 |
|---|---|---|
| $E$ | 直接来自光源的光 | 能 |
| $KE$ | 直接光照(光弹射一次) | 能 |
| $K^2E$ | 间接光照(光弹射两次,如镜面反射) | 不能 |
| $K^3E$ | 两次间接光照 | 不能 |
| $K^nE$ | $n-1$ 次间接光照 | 不能 |
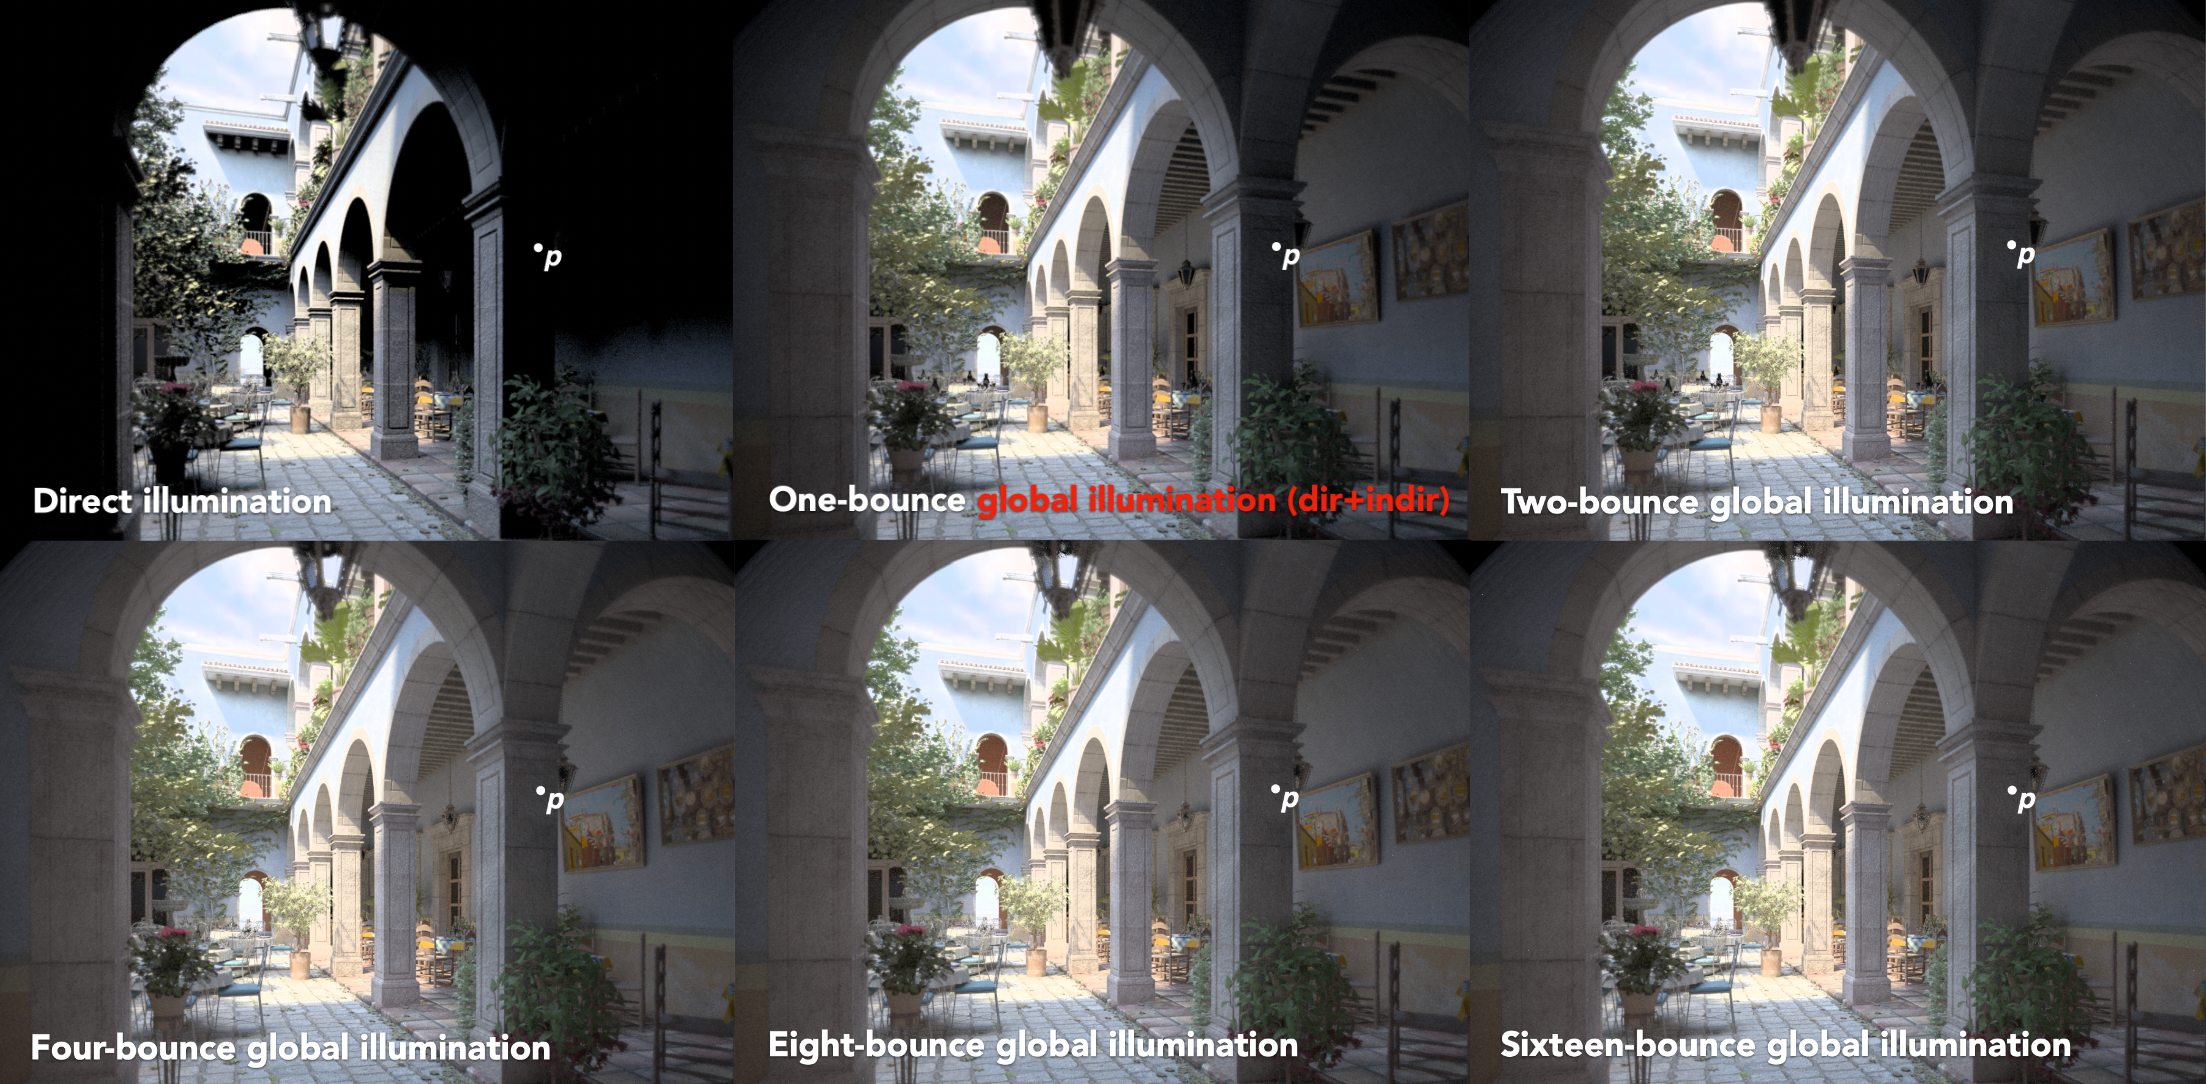
光栅化本质上只能处理 $E + KE$(直接光照),无法处理更高次的间接光照。而光线追踪(路径追踪)可以自然地模拟所有次数的弹射。
11 概率论与蒙特卡洛积分
概率论复习
随机变量:值要靠"运气"决定的量,记 $X \sim p(x)$。比如掷骰子:掷之前不知道是几,掷完才有确定的值;$p(x)$ 描述每个值出现的可能性。
骰子每个面等可能,$p_i = 1/6$。合法的分布只有两条要求:$p_i \geq 0$,且所有可能性加起来等于 1(总共 100%)。
期望 = 平均值:假如掷无限多次骰子,平均下来是多少?
$$ E[X] = \sum_{i=1}^{n} x_i p_i \qquad \xrightarrow{\text{骰子}} \qquad \frac{1+2+3+4+5+6}{6} = 3.5 $$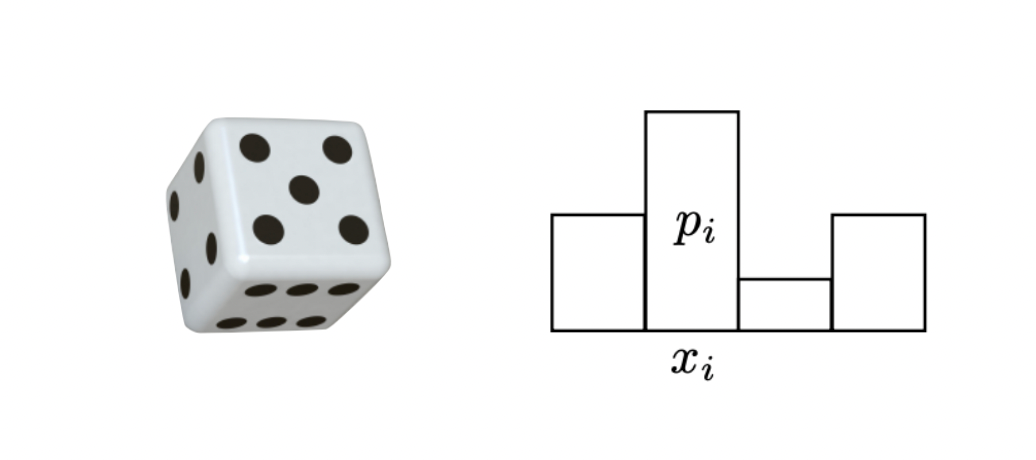
注意 3.5 是掷不出来的 —— 期望不是某个可能的结果,而是"平均而言"的值。
连续的情况:值可以取区间里的任意数(比如一个方向)。此时单个点的概率是 0,概率要看面积:
$$ P(a \leq X \leq b) = \int_a^b p(x) \, dx $$$p(x)$ 叫概率密度函数 (PDF),要求 $p(x) \geq 0$ 且 $\int p(x) \, dx = 1$。(密度不是概率,可以大于 1;真正的概率是曲线下的面积。)
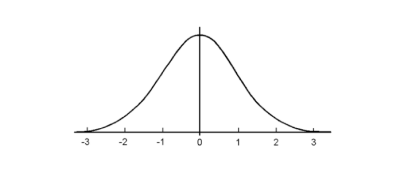
随机变量函数的期望:随机变量经过变换 $Y = f(X)$ 仍是随机变量,它的期望:
$$ E[f(X)] = \int f(x) \, p(x) \, dx $$直觉:抽一个 $X$,算出 $f(X)$,按出现的可能性加权平均。
蒙特卡洛积分 (Monte Carlo Integration)
为什么需要:渲染方程涉及对半球面的积分,且被积函数(入射辐射率 $L_i$)通常是未知的、复杂的。解析求解不可行,需要数值方法。
定义:给定定积分 $\int_a^b f(x) \, dx$,通过随机采样来估计:
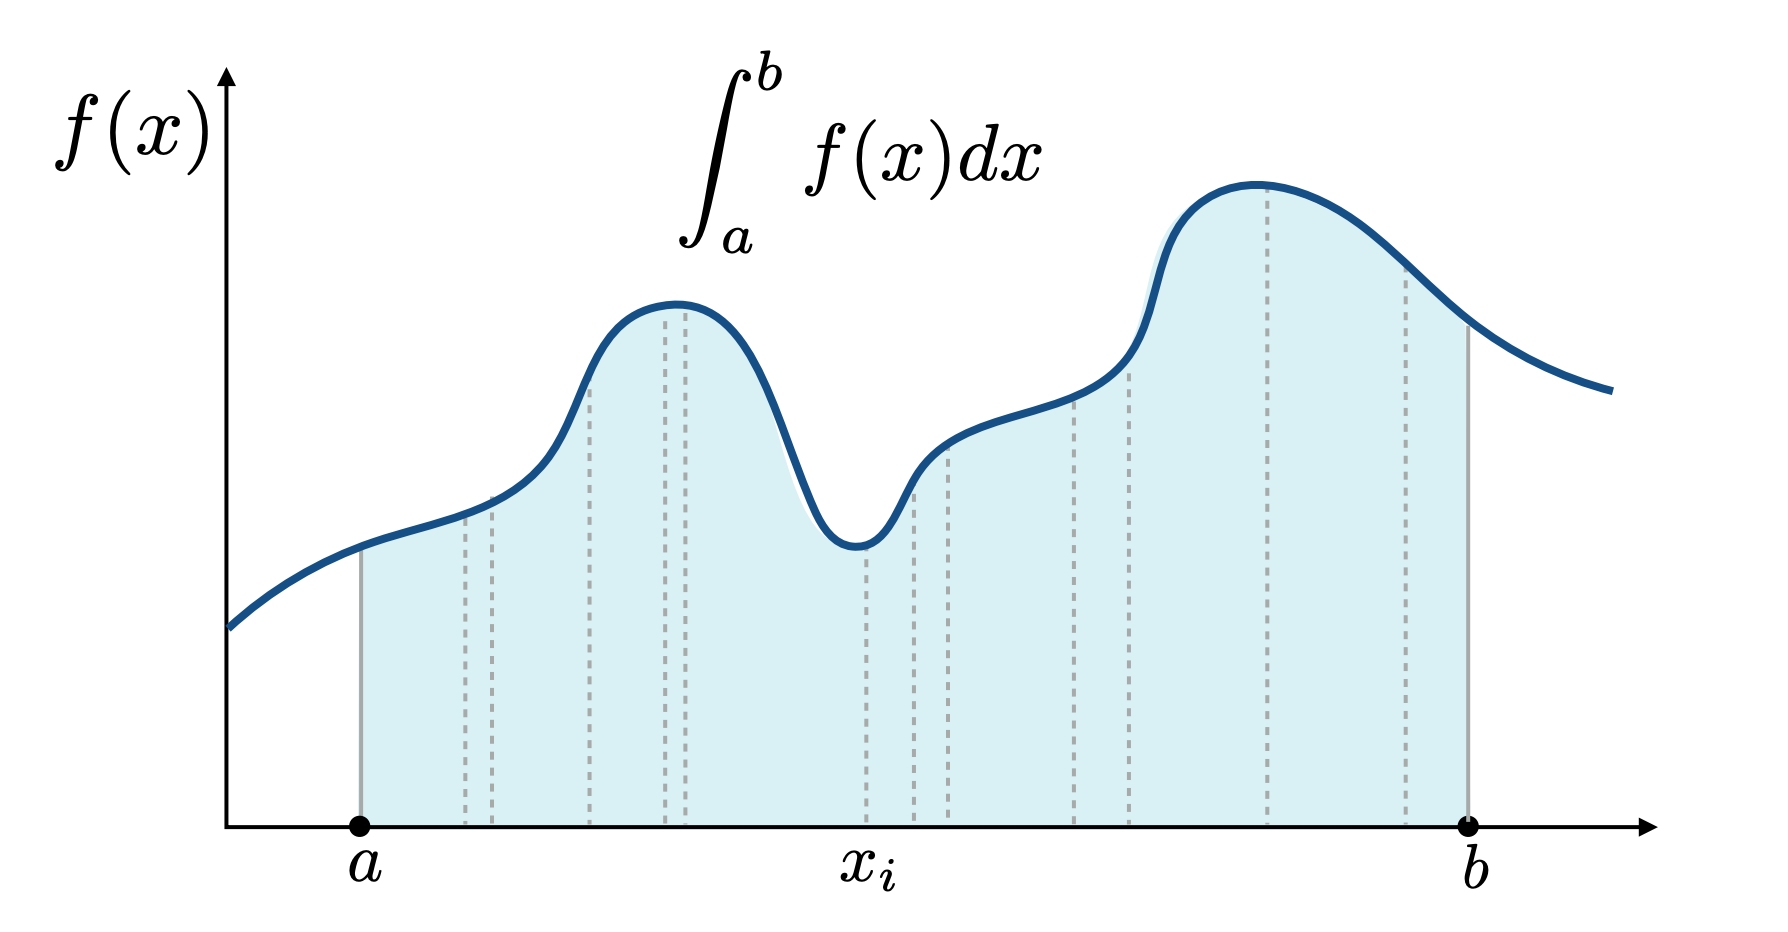
其中 $X_i \sim p(x)$ 是按概率密度函数 $p(x)$ 采样的随机变量。
无偏估计:蒙特卡洛估计是无偏的:
$$ E[F_N] = \int_a^b f(x) \, dx $$即无论采样数 $N$ 多少,估计的期望值都等于真实积分值。
均匀采样特例:
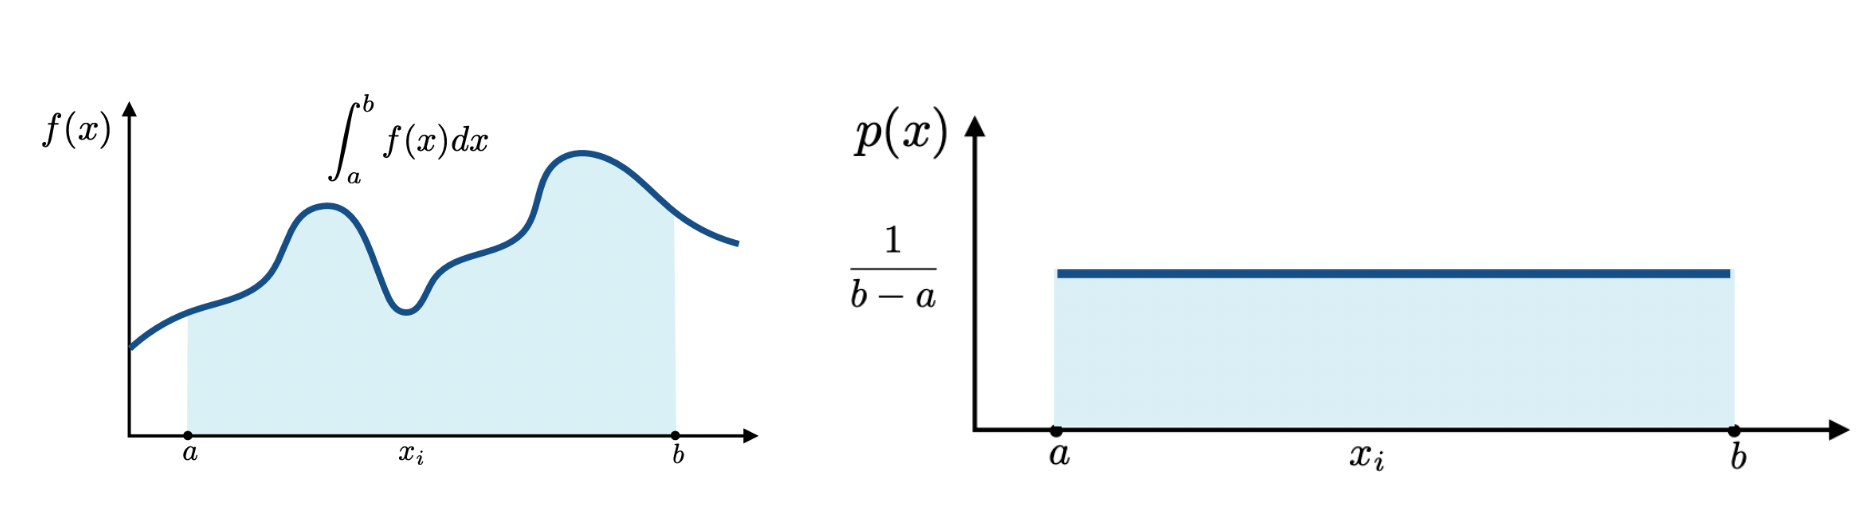
当 $p(x) = \frac{1}{b-a}$(均匀分布)时:
$$ F_N = \frac{b-a}{N} \sum_{i=1}^{N} f(X_i) $$重要性质:
- 采样数 $N$ 越多,方差越小(估计越准确)
- 在 $x$ 上采样,就在 $x$ 上积分
- 可以使用任意 PDF $p(x)$,只要在 $f(x) \neq 0$ 的地方 $p(x) > 0$
12 路径追踪 (Path Tracing)
Whitted-Style 的两个问题
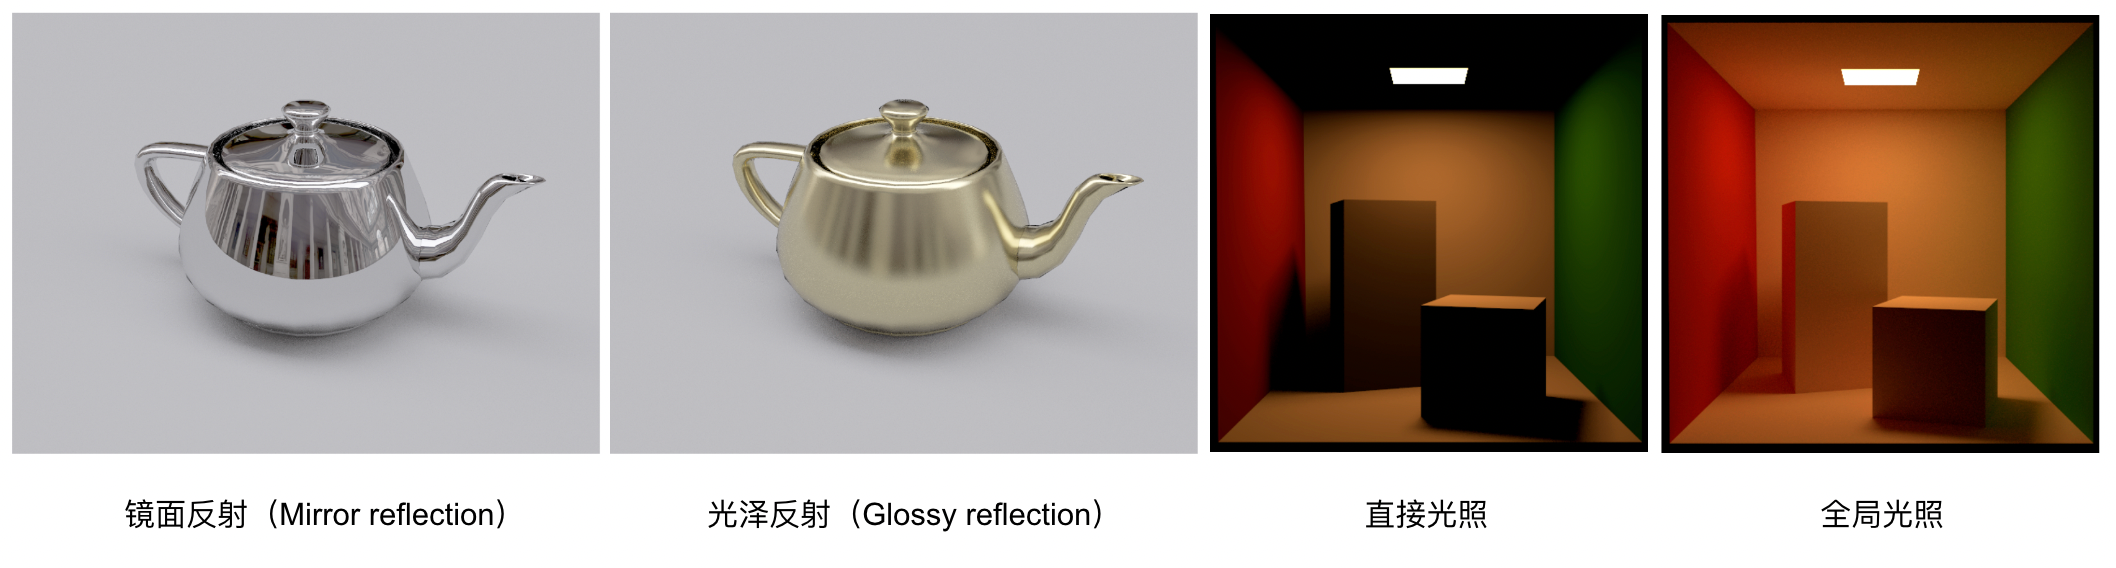
| 问题 | 说明 |
|---|---|
| 问题 1 | 光泽 (glossy) 材质不应做完美镜面反射 |
| 问题 2 | 漫反射表面之间应有间接光照(色彩渗透) |
渲染方程是正确的,但涉及半球面积分和递归执行。如何数值求解?答案是蒙特卡洛积分。
直接光照的蒙特卡洛解法
计算点 $p$ 沿 $\omega_o$ 方向的出射辐射率(仅直接光照):
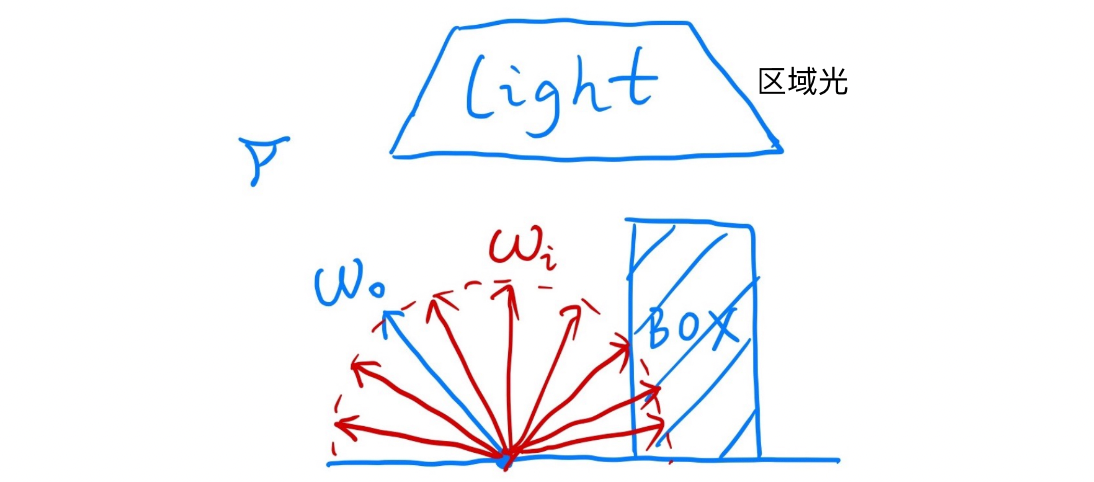
使用蒙特卡洛积分,在半球面上均匀采样:
$$ L_o(p, \omega_o) \approx \frac{1}{N} \sum_{i=1}^{N} \frac{L_i(p, \omega_i) \, f_r(p, \omega_i, \omega_o) \, (n \cdot \omega_i)}{p(\omega_i)} $$其中 $p(\omega_i) = \frac{1}{2\pi}$(半球面均匀采样的 PDF)。
伪代码:
shade(p, wo):
    Lo = 0.0
    随机选择 N 个方向 wi ~ pdf
    for each wi:
        发射光线 r(p, wi)
        if 光线 r 击中光源:
            Lo += (1/N) * L_i * f_r * cos / pdf(wi)
    return Lo
引入全局光照
如果光线击中的不是光源而是另一个物体 $q$,则 $q$ 也会反射光到 $p$。递归计算:
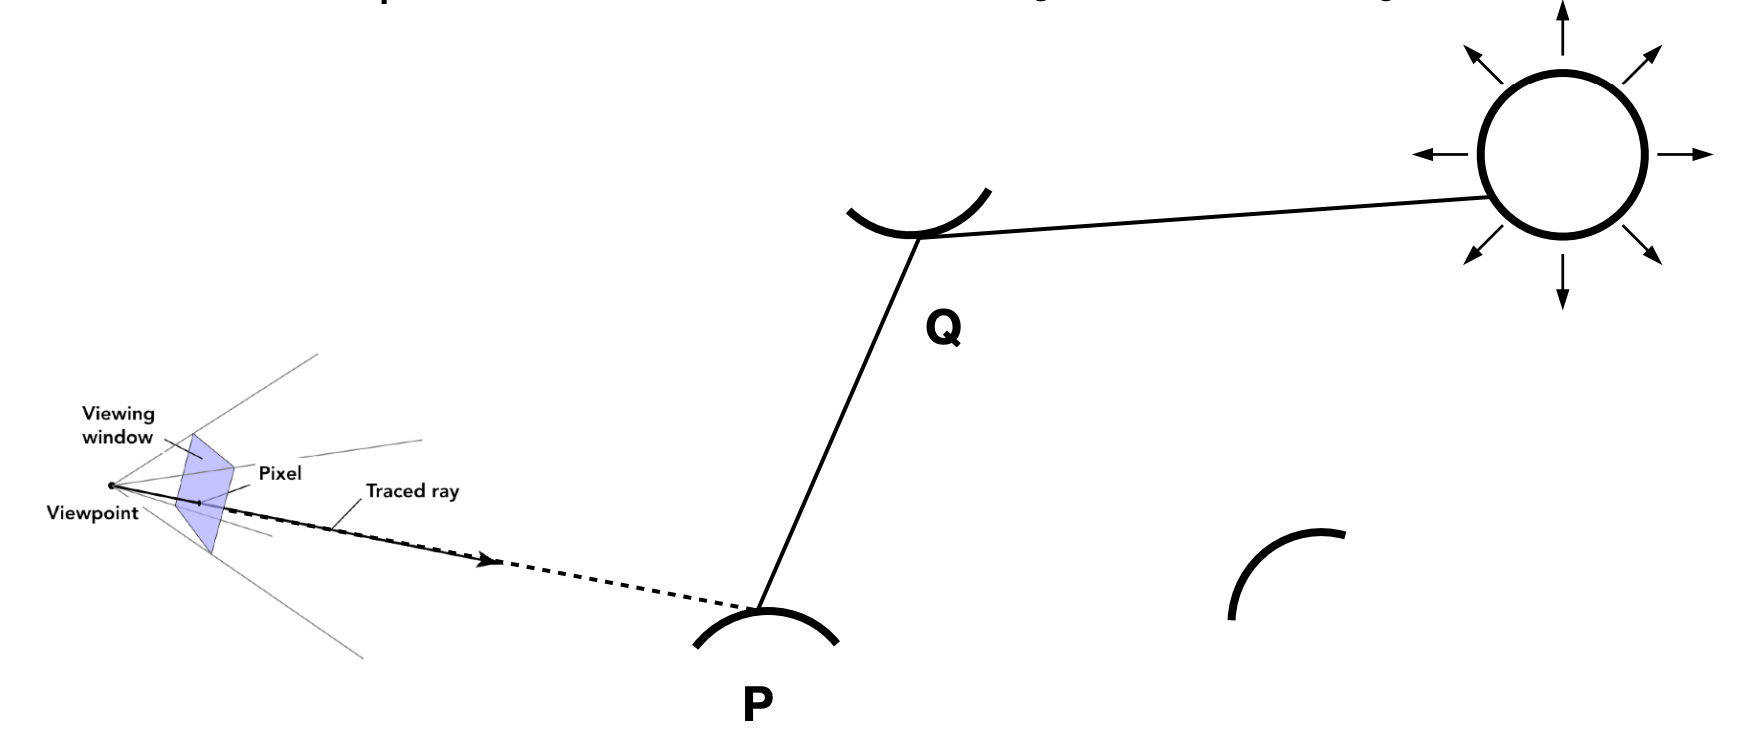
shade(p, wo):
    随机选择 N 个方向 wi ~ pdf
    Lo = 0.0
    for each wi:
        发射光线 r(p, wi)
        if 光线 r 击中光源:
            Lo += (1/N) * L_i * f_r * cos / pdf(wi)
        else if 光线 r 击中物体 q:
            Lo += (1/N) * shade(q, -wi) * f_r * cos / pdf(wi)
    return Lo
问题 1:光线数量爆炸
每次弹射产生 $N$ 条光线,$k$ 次弹射后光线数量为 $N^k$,指数爆炸。
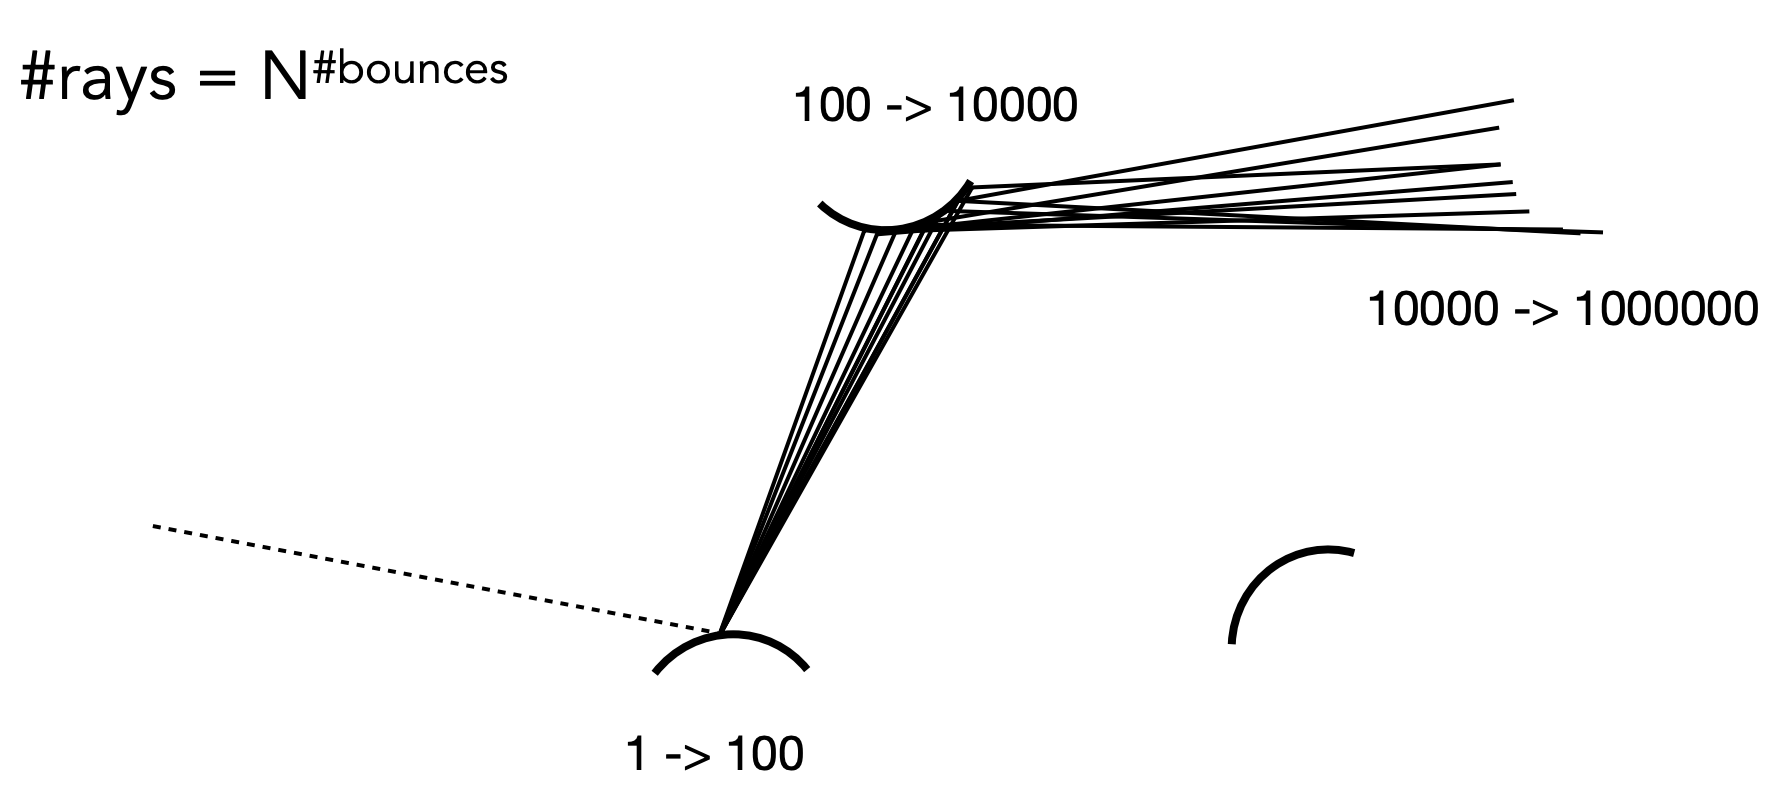
解决方案:令 $N = 1$,每次着色点只追踪一条光线。这就是路径追踪 (Path Tracing)($N \neq 1$ 时称为分布式光线追踪 Distributed Ray Tracing)。
shade(p, wo):
    随机选择 1 个方向 wi ~ pdf
    发射光线 r(p, wi)
    if 光线 r 击中光源:
        return L_i * f_r * cos / pdf(wi)
    else if 光线 r 击中物体 q:
        return shade(q, -wi) * f_r * cos / pdf(wi)
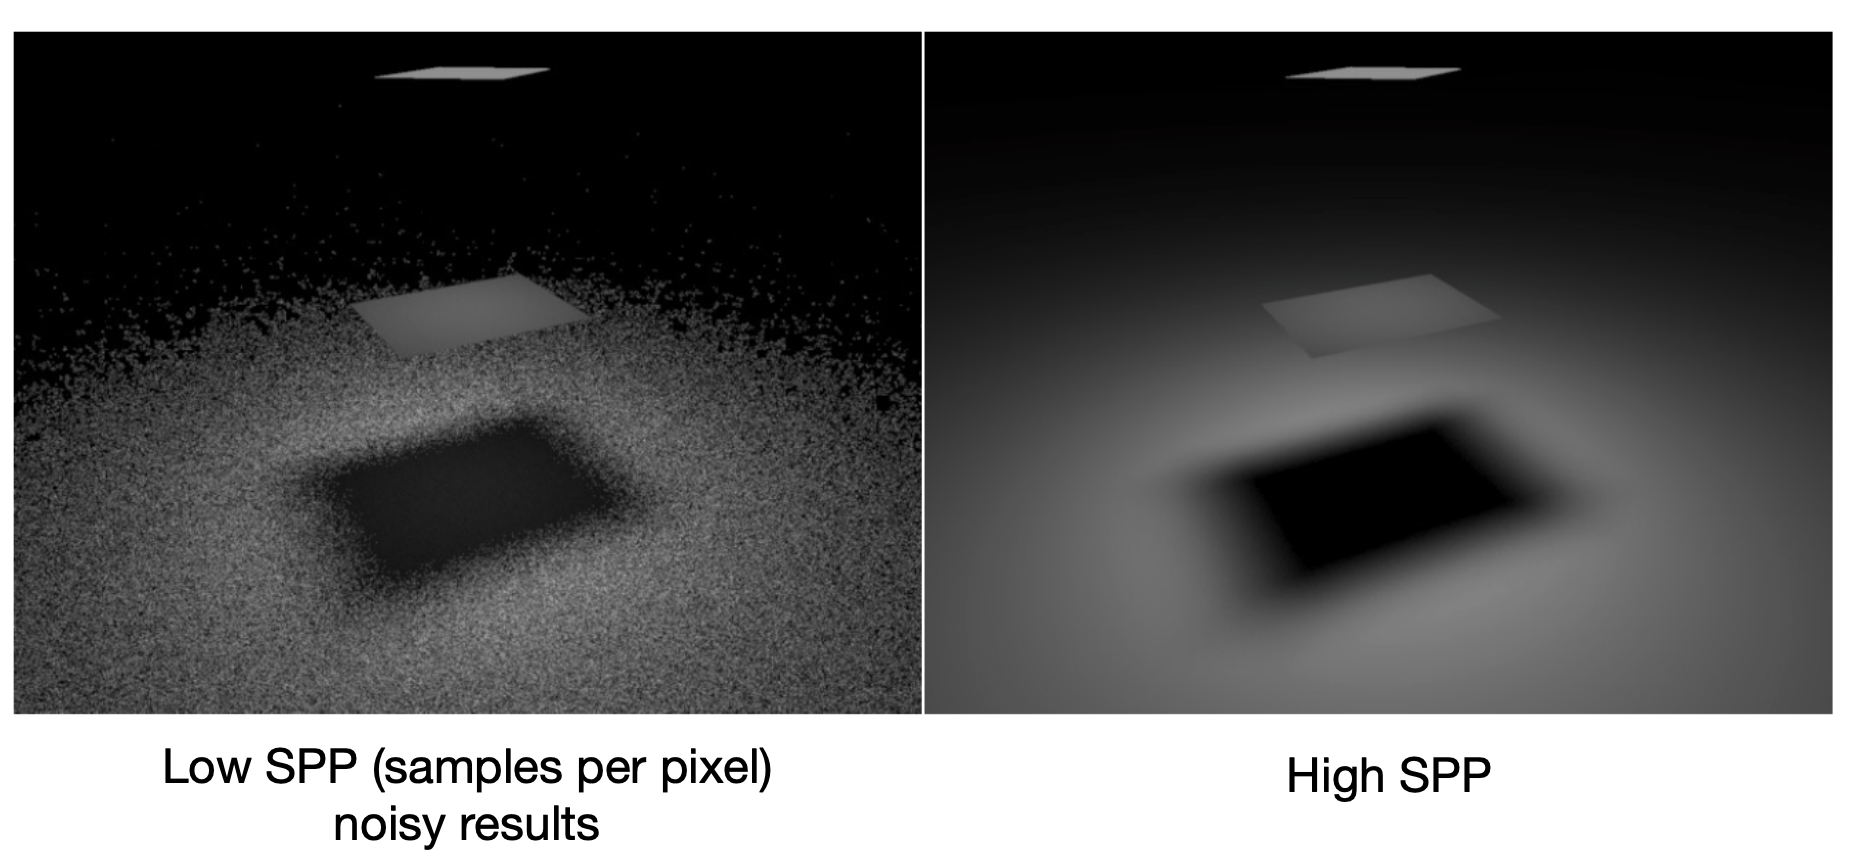
噪声问题:每像素只追踪一条路径会很嘈杂。解决方案:对每个像素发射多条路径,取平均。
ray_generation(camPos, pixel):
    在像素内均匀选择 N 个采样位置
    pixel_radiance = 0.0
    for each sample:
        发射光线 r(camPos, cam_to_sample)
        if 光线击中场景点 p:
            pixel_radiance += (1/N) * shade(p, sample_to_cam)
    return pixel_radiance
问题 2:递归不终止
光在场景中无限弹射,递归永远不停止。截断弹射次数 = 丢失能量。
解决方案:俄罗斯轮盘赌 (Russian Roulette, RR)
思想:
- 设定概率 $P$($0 < P < 1$)
- 以概率 $P$:继续追踪光线,返回结果除以 $P$,即 $L_o / P$
- 以概率 $1 - P$:停止追踪,返回 0
期望值不变:
$$ E = P \cdot \frac{L_o}{P} + (1 - P) \cdot 0 = L_o $$伪代码:
shade(p, wo):
    设定概率 P_RR
    在 [0, 1] 均匀随机选择 ksi
    if (ksi > P_RR) return 0.0

    随机选择 1 个方向 wi ~ pdf
    发射光线 r(p, wi)
    if 光线 r 击中光源:
        return L_i * f_r * cos / pdf(wi) / P_RR
    else if 光线 r 击中物体 q:
        return shade(q, -wi) * f_r * cos / pdf(wi) / P_RR
优化:直接光照采样
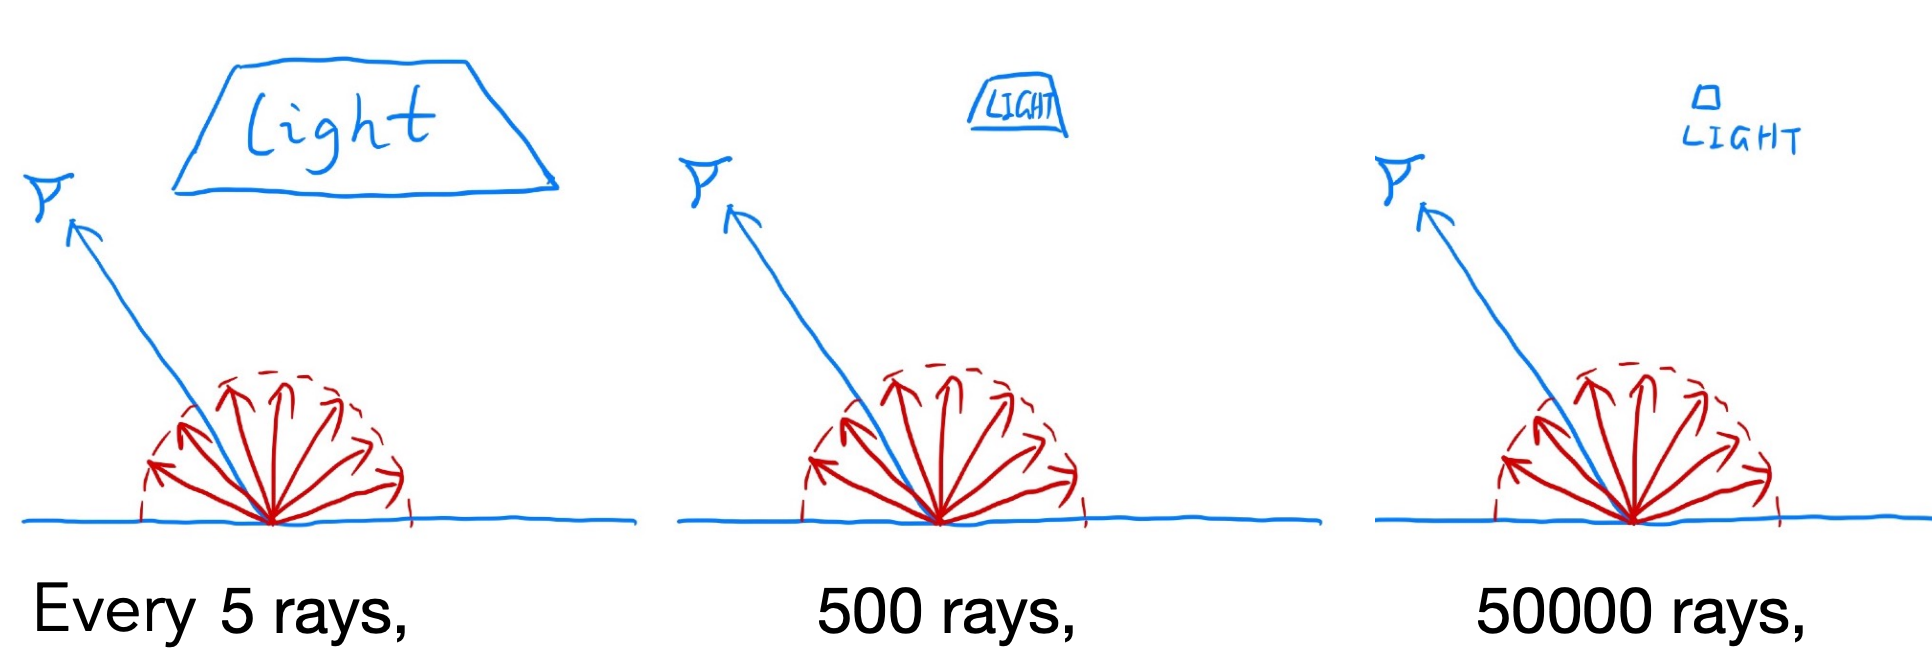
问题:均匀采样半球面时,大量光线被"浪费"(未击中光源)。每 5 条光线中只有 1 条能命中光源。
解决方案:对光源进行直接采样。
蒙特卡洛允许任意采样方式。对光源面积均匀采样:$pdf = \frac{1}{A}$
但渲染方程在立体角上积分,需要转换到面积上的积分。利用微分立体角与面积的关系:
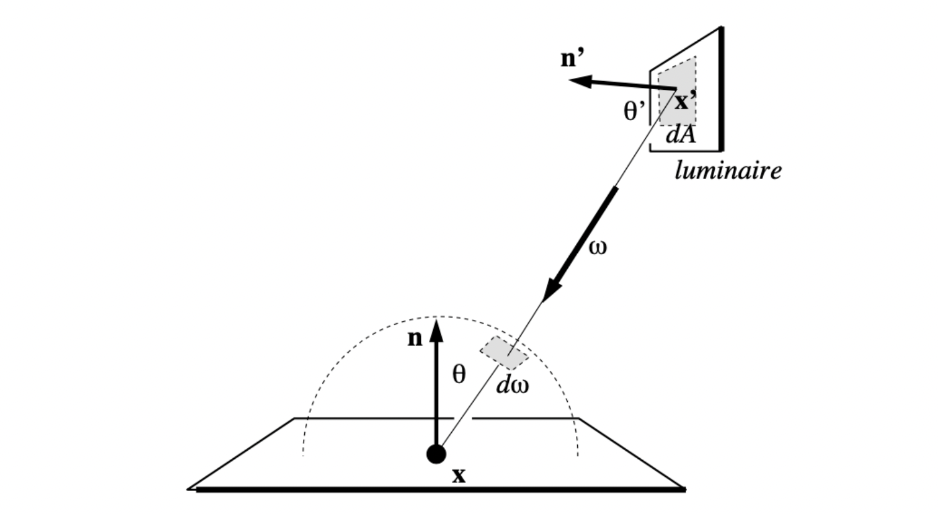
其中 $\theta'$ 是光源表面法线与连接方向的夹角。
代入渲染方程:
$$ L_o(x, \omega_o) = \int_A L_i(x, \omega_i) \, f_r(x, \omega_i, \omega_o) \, \frac{\cos\theta \cos\theta'}{\|x' - x\|^2} \, dA $$现在变成了对光源面积的积分。
最终路径追踪算法(分离直接光照和间接光照):
shade(p, wo):
    # 直接光照:对光源采样(不需要 RR)
    L_direct = 0.0
    在光源上均匀采样一点 x',pdf_light = 1/A
    发射光线 r(p, x')
    if 光线未被遮挡:
        L_direct = L_i * f_r * cos_theta * cos_theta' / |x'-x|^2 / pdf_light

    # 间接光照:对半球采样(需要 RR)
    L_indirect = 0.0
    在 [0,1] 均匀随机选择 ksi
    if (ksi <= P_RR):
        随机选择 1 个方向 wi ~ pdf
        发射光线 r(p, wi)
        if 光线击中物体 q:
            L_indirect = shade(q, -wi) * f_r * cos / pdf / P_RR

    return L_direct + L_indirect
路径追踪总结
路径追踪是现代渲染的核心算法:
| 特性 | 说明 |
|---|---|
| 正确性 | 基于渲染方程,物理正确 |
| 全局光照 | 自然支持多次光线弹射 |
| 无偏 | 蒙特卡洛积分保证无偏 |
| 效率 | 通过 RR 和直接光照采样优化 |
| 质量 | SPP (samples per pixel) 越高,结果越准确 |
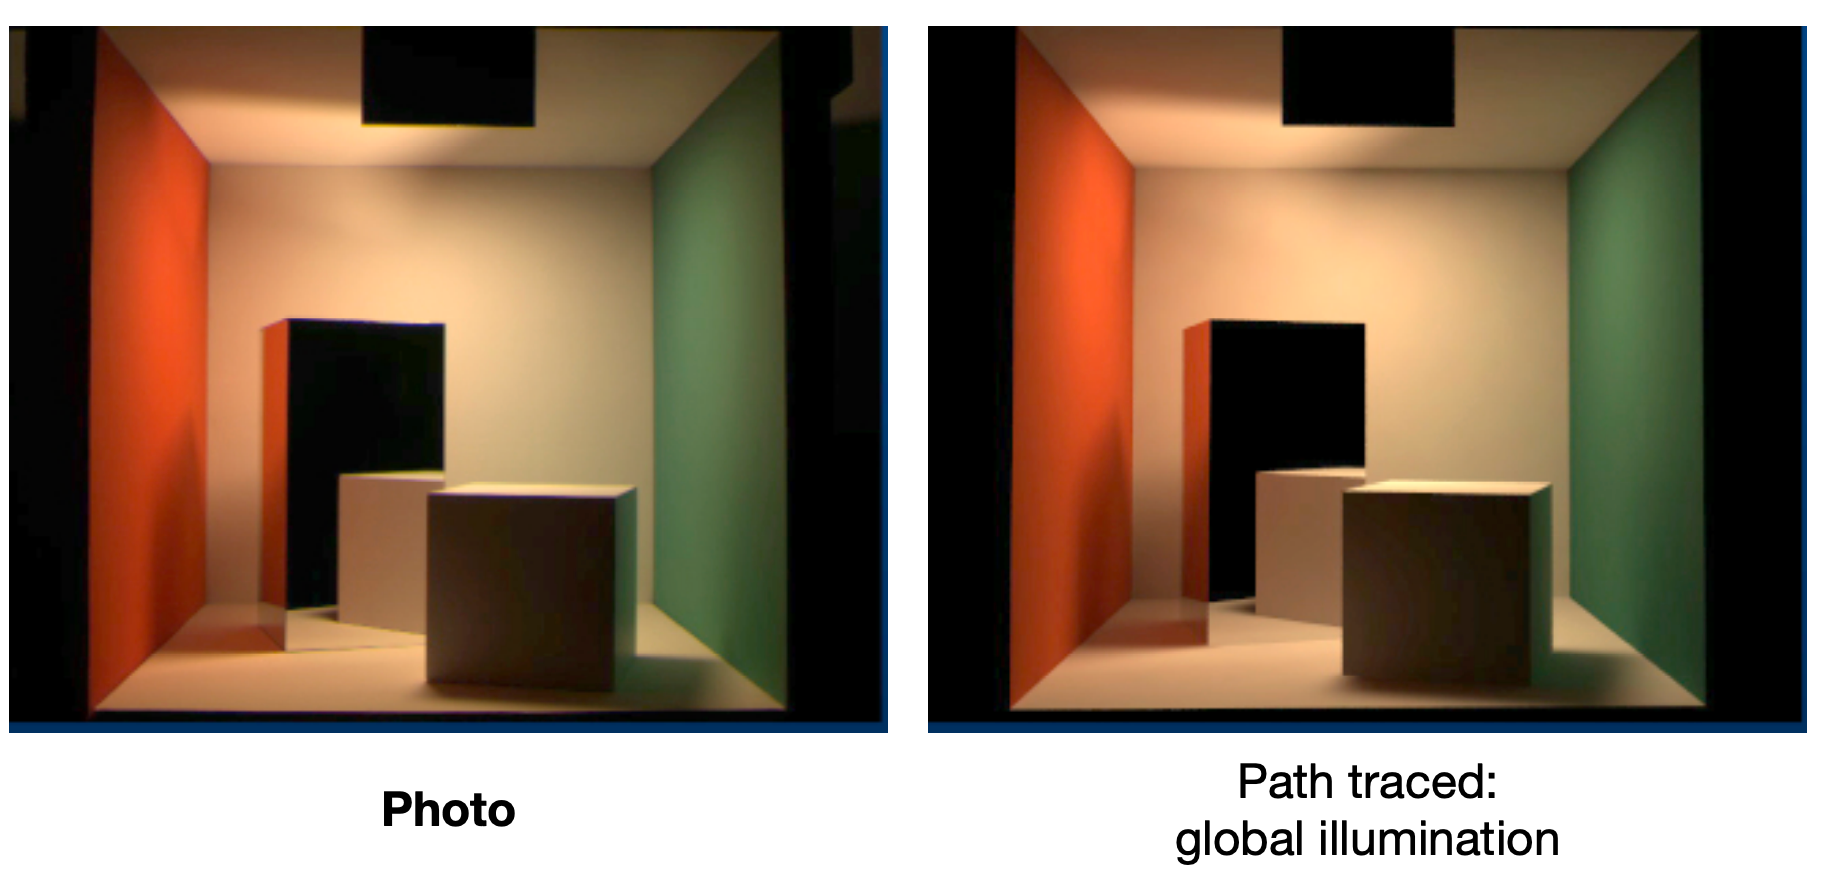
路径追踪正确吗? 是的 —— 几乎 100% 正确,即照片级真实 (photo-realistic)。Cornell box 的真实照片与路径追踪渲染的全局光照结果几乎无法区分。
光线追踪:旧概念与新概念
| 概念 | 定义 |
|---|---|
| 旧 | 光线追踪 = Whitted-Style 光线追踪 |
| 新 | 光线传输的通用解,包括(单向/双向)路径追踪、光子映射、MLT、VCM/UPBP 等 |
课程未覆盖的主题
- 如何均匀采样半球?如何推广到采样任意函数?(sampling)
- 蒙特卡洛允许任意 PDF,最优选择是什么?(importance sampling 重要性采样)
- 随机数的质量重要吗?(low discrepancy sequences 低差异序列)
- 同时采样半球和光源,可以结合吗?(multiple importance sampling 多重重要性采样)
- 像素辐射率为何是所有穿过它的路径辐射率的平均?(pixel reconstruction filter 像素重建滤波器)
- 像素的辐射率就是像素的颜色吗?——不是(gamma 校正、曲线、色彩空间)
总结
本章覆盖了 GAMES101 光线追踪部分的核心内容:
| 主题 | 核心内容 |
|---|---|
| 为什么需要光线追踪 | 光栅化只能处理直接光照,无法处理软阴影、反射、折射、GI |
| 光线投射 | Appel 1968,针孔相机模型,只有局部光照 |
| Whitted-Style | 递归追踪反射/折射光线,但不物理正确 |
| 光线求交 | 球面(一元二次方程)、平面、隐式曲面、三角形(Möller-Trumbore) |
| 包围盒与 Slab 方法 | AABB 求交,$t_{enter} < t_{exit}$ 且 $t_{exit} \geq 0$ |
| 加速结构 | 均匀网格、KD-Tree(空间划分)与 BVH(物体划分,最常用) |
| 辐射度量学 | 辐射能、通量、强度、辐照度、辐射率;立体角、朗伯余弦定律 |
| BRDF 与反射方程 | 材质即 BRDF;出射辐射率是所有入射方向的积分 |
| 渲染方程 | $L = E + KL$,级数解揭示光栅化只能算到 $E + KE$ |
| 概率论与蒙特卡洛 | 期望、PDF、无偏估计,用采样估计积分 |
| 路径追踪 | $N = 1$ 避免光线爆炸,RR 终止递归,直接光照采样降噪 |
本文是 GAMES101 - 现代计算机图形学学习系列的第 7 篇笔记。